Drehmomentregelung erklärt: Ein praktischer Leitfaden für die Auswahl von BLDC-Motorsteuerungen
Stellen Sie sich ein Elektromotorrad vor, das auf einer steilen Rampe steht und einen Beifahrer befördert. Ein Geschwindigkeitsregler hält eine niedrige Zielgeschwindigkeit, doch ein kleiner Gashebel kann einen kontrollierten Start in einen heftigen Ruck verwandeln. Stellen Sie sich nun einen Lieferroboter vor, der eine etwas zu enge Tür überquert. Schiebt die Steuerung mit vollem Strom weiter, fängt das Getriebe den Aufprall ab. Beide Situationen werden durch die Drehmomentsteuerung gelöst, die Betriebsart, die die von einem Motor erzeugte Rotationskraft und nicht seine Geschwindigkeit oder Position regelt.
Dieser Artikel richtet sich an Ingenieure und OEM-Projektteams, die bürstenlose Motorsteuerungen für Elektromotorräder, Roboterfahrwerke, elektrische ATVs, UTVs und Außenbordmotoren evaluieren. Wir erklären, was Drehmomentregelung bei einem BLDC- oder PMSM-Antrieb eigentlich bedeutet, wie der Controller sie erreicht und welche Spezifikationen bestimmen, ob sich das Drehmoment im realen Betrieb gleichmäßig und reaktionsschnell anfühlt.
Was Drehmomentregelung eigentlich bedeutet
Die Drehmomentsteuerung regelt den an den Motor gelieferten Strom, sodass das Wellendrehmoment dem vom Fahrer, Fahrer oder Bewegungscontroller gegebenen Befehl folgt. Es wird keine Zielgeschwindigkeit eingehalten. Es speichert keine Rotorposition. Der Motor erzeugt einfach die Geschwindigkeit, die sich aus dem aufgebrachten Drehmoment und der an der Welle angebrachten Last ergibt.
Ein einfacher Vergleich hilft. Wenn Sie einen Handwagen schieben, üben Ihre Arme Kraft aus und der Wagen bewegt sich mit der Geschwindigkeit, die diese Kraft erzeugt, gegen Rollwiderstand und Neigung. Ihre Arme führen die Drehmomentkontrolle durch. Wenn Sie stattdessen die Wagengeschwindigkeit sperren würden, wäre das die Geschwindigkeitskontrolle.
| Steuermodus | Geregelte Variable | Typische Befehlsquelle | Primäre Anwendungsfälle |
|---|---|---|---|
| Geschwindigkeitskontrolle | Motordrehzahl | Gas, Potentiometer, CAN-Sollwert | Kreuzfahrtbetrieb, Förderbänder, Ventilatoren, Pumpen |
| Positionskontrolle | Rotorwinkel | Encoder-Feedback, Schritt- oder Richtungsimpulse | Lenkung, Ventile, Robotergelenke |
| Drehmomentkontrolle | Motorstrom und damit Drehmoment | Analogeingang, CAN-Drehmomentbefehl, Pedal | Zug, Spannen, kraftbegrenzte Bewegung |
Auch die Drehmomentregelung ist eine Schutzfunktion. Ein Regler, der so programmiert ist, dass er nicht mehr als 15 Nm liefert, gibt einfach keine 20 Nm ab, selbst wenn der Fahrer es verlangt. Radschlupf auf losem Kies, ein blockierter Aktuator oder ein teilweise festsitzendes Lager führen nicht mehr direkt zu einer Belastung des Antriebsstrangs. Aus diesem Grund wird die Drehmomentbegrenzung häufig als Sicherheitsfunktion in Bewegungssystemen eingesetzt.
Wie ein bürstenloser Controller ein kontrolliertes Drehmoment liefert
Bei einem bürstenlosen Gleichstrommotor oder einem Permanentmagnet-Synchronmotor ist das Drehmoment proportional zum Ankerstrom in der Quadraturachse. Die Drehmomentregelung ist daher eine Stromregelung. Eine gut konzipierte Steuerung misst die Phasenströme, vergleicht die drehmomenterzeugende Komponente mit dem Drehmomentbefehl und passt das Schaltmuster des Wechselrichters an, um den Fehler zu reduzieren. In dieser inneren Stromschleife lebt die Drehmomentregelung tatsächlich.
Feldorientierte Regelung und die Stromschleife
Die feldorientierte Steuerung, allgemein FOC genannt, transformiert die gemessenen Dreiphasenströme in zwei Komponenten in einem rotierenden Bezugssystem: eine magnetisierende Komponente auf der d-Achse und eine drehmomenterzeugende Komponente auf der q-Achse. Der Controller steuert den Q-Achsen-Strom so, dass er dem angeforderten Drehmoment entspricht, und hält den D-Achsen-Strom für ein oberflächenmontiertes PMSM nahe Null. Die Bandbreite dieser Stromschleife entscheidet darüber, wie schnell Drehmomentkorrekturen erfolgen. Eine mit 10 bis 20 kHz aktualisierte Schleife reagiert innerhalb weniger Millisekunden auf Laständerungen, was den Unterschied zwischen einer stabilen Kriechbewegung und einer stotternden Bewegung bei niedriger Geschwindigkeit ausmacht. FOC ist ein zentraler Grund Die Technologie der Permanentmagnet-Synchronmotoren entwickelt sich weiter für Traktionsanwendungen: Dieselbe Hardware sorgt allein durch Softwareänderungen für gleichmäßigeres Drehmoment, höhere Effizienz und regeneratives Bremsen.
Sensor-Feedback und sensorloser Betrieb
Die Qualität der Drehmomentregelung hängt stark von der Rückmeldung der Rotorposition ab. Hall-Sensoren bieten eine grobe 60-Grad-Auflösung, die für die trapezförmige Kommutierung ausreicht, jedoch nicht für ein gleichmäßiges Drehmoment bei niedriger Drehzahl. Encoder und Resolver sorgen für einen kontinuierlichen Rotorwinkel, so dass FOC auch nahe dem Stillstand ein präzises Drehmoment halten kann. Sensorlose Algorithmen schätzen die Rotorposition anhand der Gegen-EMK, wodurch die Sensorkosten entfallen, aber das volle Drehmoment bei Nulldrehzahl nicht aufrechterhalten werden kann, wenn keine Gegen-EMK vorhanden ist. Viele Serienantriebe nutzen eine Hybridstrategie: sensorbasiertes Starten und sensorloser Betrieb oberhalb einiger hundert U/min.
Ebenso wichtig ist die Erfassung des Phasenstroms. Low-Side-Shunt-Widerstände sind kostengünstig, aber rauschempfindlich; Integrierte Phasensensoren kosten mehr und liefern sauberere Messungen bei niedrigen Strömen. Die Abtastfrequenz und die Filterung des Stromsignals legen die praktische Drehmomentwelligkeit fest, die auf der Welle zu sehen ist. Daher sollten Drehmomentwerte in einem Datenblatt zusammen mit der in der Steuerung verwendeten Sensorarchitektur gelesen werden.
Warum Drehmomentregelung in realen Anwendungen wichtig ist
Die Drehmomentregelung verändert das messbare Verhalten in allen wichtigen Anwendungskategorien der Elektromobilität und Robotik.
- Elektromotorräder. Kontrolliertes Anfahren an Steigungen, Verhinderung von Radschlupf auf nassem Asphalt und regeneratives Bremsen, das auf einer sanften Rampe ein negatives Drehmoment erzeugt. Ohne Drehmomentbegrenzung kann der Motor heftig einschalten, wenn der Fahrer den Gashebel betätigt.
- Roboterchassis. Die Drehmomentbegrenzung schützt Getriebe und Motoren bei Kollisionen. Wenn ein autonomer mobiler Roboter auf ein unerwartetes Hindernis fährt, begrenzt die Steuerung den Strom, anstatt die volle Leistung in den Antriebsstrang einzuspeisen.
- Elektrische ATVs und UTVs. Das langsame Kriechen auf unebenem Gelände erfordert eine präzise Leistung mit niedrigem Drehmoment. Ein geschwindigkeitsgeregeltes System neigt dazu, zu pumpen, wenn die Räder die Traktion verlieren und wieder gewinnen.
- Elektrische Außenbordmotoren. Konstanter Schub gegen Strömung und Wind erfordert, dass die Steuerung schneller auf Laständerungen reagiert, als dies bei einem Geschwindigkeitsregelkreis möglich ist.
Die Multi-Szenario-Anpassung von Motorantriebsprodukten spiegelt genau diese Anforderung wider: Eine Controller-Plattform muss ein breites Spektrum an Drehmomentbefehlen verarbeiten, von kleinen Roboterrädern bis hin zu großen ATV-Antriebssträngen.
Wichtige Spezifikationen, die die Drehmomentqualität bestimmen
Bei der Beschaffung eines Controllers für eine drehmomentempfindliche Anwendung sind Dauernennstrom und Spitzenstrom nur der Ausgangspunkt. Die folgenden Angaben haben einen großen Einfluss auf das Drehmomentverhalten.
- Aktualisierungsrate der aktuellen Schleife. Eine höhere Aktualisierungsrate, typischerweise 10 bis 20 kHz, verkürzt die Verzögerung zwischen einer Drehmomentbefehlsänderung und der tatsächlichen Drehmomentänderung an der Welle.
- PWM-Frequenz. Eine höhere Schaltfrequenz verringert Stromwelligkeit und hörbare Geräusche, erhöht jedoch die Schaltverluste. Regler, die auf einen leisen Betrieb abzielen, wählen eine Frequenz, die beides ausbalanciert.
- Auflösung und Rauschen der Stromerfassung. Die smallest measurable current step sets the smallest torque step. A noisy sensing circuit produces torque chatter at low load.
- Drehmomentwelligkeit. Die geringe Drehmomentwelligkeit sorgt für eine gleichmäßige Rotation bei niedriger Geschwindigkeit, was für Robotergelenke und Propeller wichtig ist.
- Überlastfähigkeit. Vorübergehende Drehmomentspitzen beim Anfahren am Berg und bei der Bewältigung von Hindernissen übersteigen normalerweise den Dauernennwert. Vergleichen Sie die Überlastkurve mit dem tatsächlichen Arbeitszyklus.
- Diermal behaviour. Das Dauerdrehmoment wird durch die thermische Auslegung des Reglers eingestellt. Ein Controller, der früh drosselt, reduziert das verfügbare Drehmoment bei längerem Betrieb stillschweigend.
Die Qualität der Komponenten ist nicht nur wichtig, sondern auch die Zahlen. Ein drehmomentgesteuerter Antrieb schaltet den Phasenstrom hunderte Male pro Sekunde um, und jeder intermittierende Widerstand in Steckverbindern oder Lötstellen erscheint als Strommessrauschen, das zu Drehmomentflattern führt. Deshalb ist die Materialqualität der Hardware eine legitime technische Spezifikation und nicht nur eine Marketingaussage.
Es lohnt sich auch, die Drehmomentwelligkeitswerte im Datenblatt beim Prototypentest mit dem tatsächlichen Motor zu überprüfen. Hersteller messen die Drehmomentwelligkeit unter kontrollierten Bedingungen, die möglicherweise nicht mit einem Produktionsrahmen, einer bestimmten Wicklungsinduktivität oder der PWM-Frequenz übereinstimmen, die ein Projekt verwenden soll. Ein kurzer Prüfstandstest, bei dem das Drehmoment bei mehreren Geschwindigkeitspunkten aufgezeichnet wird, wird die meisten Probleme aufdecken, die später zu Beschwerden vor Ort werden.
Anpassen des Controllers an den Motor und den Arbeitszyklus
Die Leistung der Drehmomentregelung ist eine Systemeigenschaft und keine isolierte Reglereigenschaft. Die Stromschleife ist auf die Induktivität und den Widerstand der Motorwicklung abgestimmt. Wenn Sie denselben Controller an einen Motor mit unterschiedlichen Parametern anschließen, kann die Drehmomentreaktion oszillierend oder träge werden. Aus diesem Grund ist die Paarung von Controller und Motor im Rahmen des Systemdesigns wichtiger als die Auswahl einer Komponente allein.
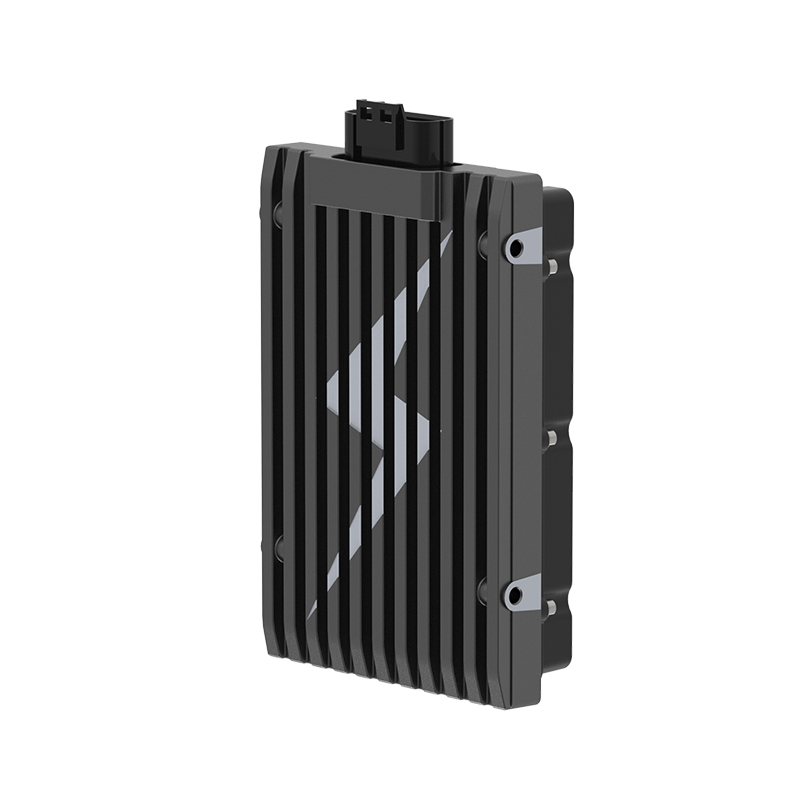
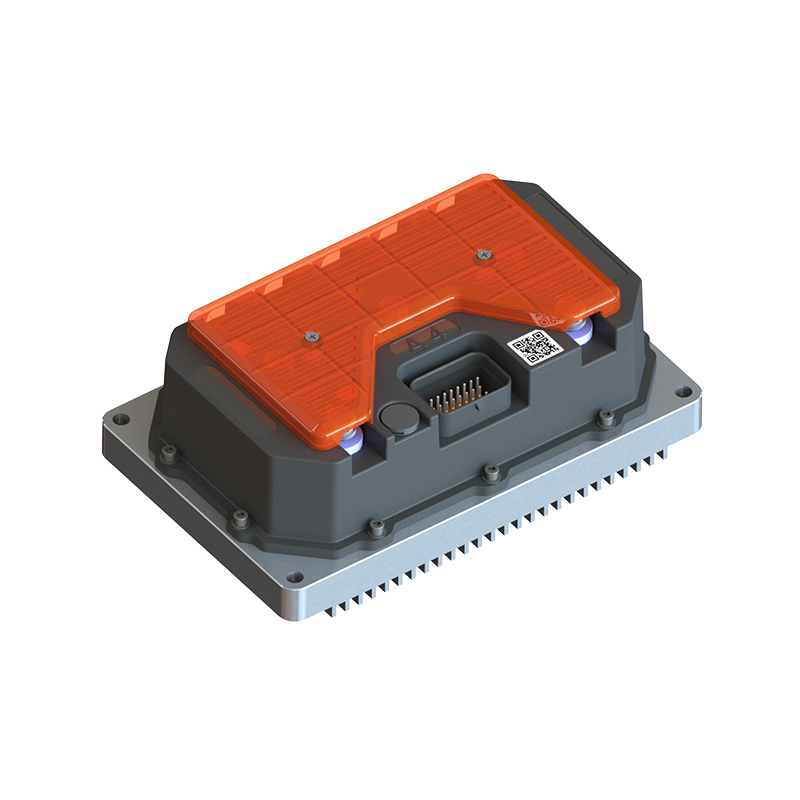
Für Anwendungen, die eine schnelle Drehmomentreaktion erfordern, ist der R5-2215 schnell ansprechender bürstenloser Gleichstrommotor-Controller ist darauf ausgelegt, die Verzögerung zwischen dem Drehmomentbefehl und dem mechanischen Wellendrehmoment zu minimieren. Für effizienzsensible Plattformen wie urbane Elektromotorräder ist die A4-2313 hocheffizienter bürstenloser Gleichstrommotor-Controller Hält das Drehmoment präzise und reduziert gleichzeitig elektrische Verluste. Für Hochspannungs- und Hochleistungsarchitekturen mit dynamischen Drehmomentanforderungen ist die Hochleistungs-Motorcontroller der T-Serie deckt den größeren Bereich ab, den ATVs, UTVs und größere Roboterplattformen normalerweise benötigen.
 Hochleistungs-Motorsteuerungen der T-Serie Lieferanten, Fabrik APT - T300 T400 T500 T720 T1000 T1400 T1800 Permanentmagnet-Synchronmotorsteuerungen Fabrik, T-Serie Hochleistungsmotorsteuerung... Produkt anzeigen →
 A4 Hocheffiziente bürstenlose Gleichstrommotorsteuerung Lieferanten, Fabrik - Shanghai A APT ist ein A4 hocheffizienter bürstenloser Gleichstrommotor-Controller Lieferanten und Großhandel A4 hocheffizienter bürstenloser Gleichstrommotor-Controller Fabrik ... Produkt anzeigen →
 R5 Schnell reagierende bürstenlose Gleichstrommotorsteuerung Lieferanten, Fabrik - Shanghai APT APT ist R5 schnell reagierende bürstenlose DC-Motorsteuerung Lieferanten und Großhandel R5 schnell reagierende bürstenlose DC-Motorsteuerung Fabrik in C... Produkt anzeigen →
Dabei spielt Software eine zentrale Rolle. Drehmomentrampenformung, Stromschleifenabstimmung und Fehlerverhalten werden in der Firmware konfiguriert, sodass dieselbe Hardware für ein Lasten-E-Bike, einen Rollstuhl oder einen Schiffsantrieb abgestimmt werden kann. Die Verlagerung des Drehmomentmanagements in die Software ist eines der Themen eines ausführlichen Artikels über die Rolle der Software in modernen Motorsteuerungen .
Fazit
Die Drehmomentregelung ist keine einzelne Komponente oder ein einzelner Algorithmus. Es durchläuft die Stromerfassungskette, die Rotorpositionsrückmeldung, die Stromschleifen-Firmware, die Wechselrichterstufe und die Qualität der physischen Anschlüsse. Für OEMs, die Elektrofahrzeuge und mobile Maschinen bauen, entscheidet die Fähigkeit, das Drehmoment reibungslos zu regulieren, darüber, ob sich das Produkt unter realen Lasten vorhersehbar und kultiviert anfühlt. Die Bewertung der Stromschleifenbandbreite, der Drehmomentwelligkeit, des Überlastverhaltens und der Softwarekonfigurierbarkeit während der Controller-Auswahlphase ist der direkteste Weg, eine Neukonstruktion der Fahrbarkeit im späteren Verlauf des Projekts zu vermeiden.
NÄCH:Erklärung der elektromotorischen Gegenkraft: Wie die Gegen-EMF das Design von Motorsteuerungen beeinflusst
Interesse an einer Zusammenarbeit oder Fragen?
Als Hersteller kundenspezifischer Permanentmagnet-Synchronmotorsteuerungen und Lieferanten von Permanentmagnet-Motorsteuerungen in China, Schwerpunkt auf der Antriebssteuerung von Permanentmagneten Synchronmotoren sorgen wir für eine sichere und ausreichende Energiequelle für die Elektrifizierung von Reisefahrzeugen.
- [email protected]
- +86-170 9191 9800
- Raum 123A, Nr. 1000 Ziyue Road, Minhang District, Shanghai, China
Urheberrecht© Shanghai APT Power Technology Co., Ltd.All rights reserved