Motorsteuerungsalgorithmen: Sechsstufige, FOC- und sensorlose Methoden erklärt
Ein Datenblatt kann Ihnen zwar sagen, dass ein Motorcontroller 48 V und 60 A verarbeiten kann, aber es sagt Ihnen nicht, wie der Motor bei Schrittgeschwindigkeit klingt, wie viel Drehmomentschwankungen Ihr Roboterchassis verspürt oder ob der Motor auf einem steilen Hügel noch anfahren kann. Dieses Verhalten wird durch den in der Firmware eingebetteten Motorsteuerungsalgorithmus bestimmt. Drei Familien dominieren die Steuerung von bürstenlosen Gleichstrommotoren (BLDC) und Permanentmagnet-Synchronmotoren (PMSM): sechsstufige Kommutierung, feldorientierte Steuerung (FOC) und sensorlose Beobachtermethoden. Für die meisten neuen Fahrzeug- und Automatisierungsprogramme ist FOC mit einem sensorlosen Beobachter die praktische Standardeinstellung, während sechs Schritte für einfache Lasten weiterhin eine kostengünstige Wahl sind. In den folgenden Abschnitten wird erläutert, wie sich diese Algorithmusen unterscheiden und was dieser Unterschied bedeutet, wenn Sie einen Controller auswählen.
Was Motorsteuerungsalgorithmen tatsächlich bewirken
Jeder Motorsteuerungsalgorithmus führt dieselbe Grundschleife aus. Es liest oder schätzt die Rotorposition, vergleicht gemessene Phasenströme mit dem befohlenen Drehmoment oder der Sollgeschwindigkeit, berechnet die Spannungsvektoren, die diesen Fehler schließen, und wendet sie an den Wechselrichter an, während die Leistungsstufe geschützt wird. Der Algorithmus verwaltet außerdem Rampenraten, Stromgrenzen, regeneratives Bremsen und Fehlererkennung.
Die Wahl des Algorithmus legt die Obergrenze für Drehmomentglätte, akustisches Geräusch, Effizienz und dynamische Reaktion fest. Ein leistungsstarker Mikrocontroller kann einen schlecht strukturierten Regelkreis nicht reparieren, und ein einfacher Algorithmus kann dazu führen, dass sich ein ansonsten guter Controller in einer anspruchsvollen Fahrzeuganwendung unproduktiv anfühlt.
Die wichtigsten heute verwendeten Algorithmenfamilien
Sechsstufige (trapezförmige) Kommutierung
Die sechsstufige Kommutierung erregt jeweils zwei der drei Motorphasen und durchläuft sechs Schaltzustände. Es ist einfach zu implementieren, verbraucht wenig Prozessorzeit und funktioniert natürlich mit Hall-Sensoren. Der Nachteil besteht in der Drehmomentwelligkeit an jedem Kommutierungspunkt und in hörbaren Geräuschen bei niedriger Drehzahl. Sechsstufig ist immer noch eine vernünftige Wahl für Pumpen, Lüfter und kostengünstige Traktionsantriebe, bei denen Laufruhe weniger wichtig ist als der Preis.
Feldorientierte Steuerung
Die feldorientierte Steuerung behandelt den Statorstrom als zwei unabhängige Komponenten: eine, die das Drehmoment erzeugt, und eine, die das Magnetfeld steuert. Nach Clarke- und Park-Transformationen regeln zwei PI-Regler diese Komponenten und die Raumzeigermodulation wandelt das Ergebnis wieder in dreiphasige Spannungen um. FOC liefert ein nahezu konstantes Drehmoment, geringe Geräuschentwicklung und einen hohen Wirkungsgrad über den gesamten Drehzahlbereich, auch im Stillstand.
FOC erfordert mehr Rechenleistung als Six-Step, aber das ist bei modernen Mikrocontrollern keine Einschränkung mehr. Dies ist die Standardeinstellung für Elektromotorräder, Roboterantriebe, Schiffsaußenbordmotoren und die meisten Anwendungen, die ein vorhersehbares Drehmoment erfordern.
Sensorlose Beobachter
Sensorlose Algorithmen schätzen die Rotorposition anhand der gemessenen Spannungen und Ströme und nicht anhand eines separaten Positionssensors. Die Messung der Gegen-EMF ist der einfachste Ansatz und funktioniert gut über einigen hundert U/min. Ein Sliding-Mode-Beobachter erhöht die Robustheit gegenüber Parameterfehlern und Messrauschen. Ein erweiterter Kalman-Filter liefert genaue Schätzungen unter Störungen, erfordert jedoch eine sorgfältige Abstimmung. Hochfrequenzeinspritzung regt die magnetische Ausprägung des Motors an und liefert Positionsinformationen bei Null und sehr niedriger Geschwindigkeit.
Der praktische Kompromiss besteht zwischen Kosten, Langsamgeschwindigkeitsfähigkeit und Störungsunterdrückung. Das Entfernen von Hall-Sensoren und Encoder-Verkabelung senkt die Kosten und verbessert die Zuverlässigkeit, aber nur, wenn der Arbeitszyklus es dem Schätzer ermöglicht, seine Arbeit zu erledigen.
Skalare V/Hz-Steuerung
Die Skalarregelung hat ein festes Verhältnis zwischen Spannung und Frequenz und wird meist bei Wechselstrom-Induktionsmotoren verwendet. Es ist einfach und benötigt keine Positionsrückmeldung, aber seine Drehmomentreaktion ist schwach. In Antriebssträngen von Kompaktfahrzeugen kommt es seltener vor, da diese Systeme BLDC- oder PMSM-Motoren verwenden, bei denen FOC oder Sechsstufenmotoren bessere Ergebnisse liefern.
Vergleich von Algorithmen nach Anwendung
Unterschiedliche Arbeitszyklen begünstigen unterschiedliche Algorithmen. Ein Elektromotorrad verbringt die meiste Zeit oberhalb von einigen hundert U/min, sodass der sensorlose FOC mit Gegen-EMK-Schätzung die Kosten senkt, ohne die Fahrleistung zu beeinträchtigen; Anfahren am Berg und Manövrieren bei niedriger Geschwindigkeit zwingen die Konstrukteure dazu, sich wieder den Hall-Sensoren zuzuwenden. Ein Roboterchassis muss präzise vorwärts und rückwärts kriechen, was einen Positionssensor oder eine Hochfrequenzeinspritzung erfordert. Wenn es sich bei der Plattform um einen Lieferroboter oder eine mobile Manipulationsbasis handelt, a Schnell reagierender bürstenloser Gleichstrommotor-Controller kann den Unterschied zwischen einem Laufwerk, das sich verzögert anfühlt, und einem Laufwerk, das den Befehl sofort ausführt, ausmachen.
 R5 Schnell reagierende bürstenlose Gleichstrommotorsteuerung Lieferanten, Fabrik - Shanghai APT APT ist R5 Schnell reagierende bürstenlose Gleichstrommotorsteuerung Lieferanten und Großhandel R5 Schnell reagierende bürstenlose Gleichstrommotorsteuerung Fabrik in C... Produkt anzeigen →
Ein Bootsaußenbordmotor läuft stundenlang mit konstanter Geschwindigkeit, daher sind Effizienz und thermische Stabilität wichtiger als das Einschwingverhalten. Ein ATV oder UTV erkennt plötzliche Laständerungen in unebenem Gelände, was einen robusten Beobachter und eine großzügige Strömungshöhe begünstigt. Die folgende Tabelle fasst die häufigsten Kompromisse zusammen.
| Algorithm | Positionsrückmeldung | Drehmomentwelligkeit | Verhalten bei niedriger Geschwindigkeit | Best-Fit-Anwendungen |
|---|---|---|---|---|
| Sechsstufige Kommutierung | Hall-Sensoren | Mäßig | Mit Sensoren akzeptabel | Pumpen, Ventilatoren, kostengünstige Traktion |
| FOC mit Sensoren | Hall oder Encoder | Sehr niedrig | Ausgezeichnet | Elektromotorräder, Roboter, Marine |
| FOC sensorlos (Gegen-EMF) | Spannung und Strom | Niedrig | Schlecht unterhalb der Mindestgeschwindigkeit | E-Bikes, Hoch-Speed-Antriebe |
| FOC sensorlos (SMO/EKF) | Spannung und Strom | Niedrig | Gut, aber abstimmbar | ATV, UTV, Industrieantriebe |
| Hochfrequenzinjektion | Aktuelle Antwort | Niedrig | Ausgezeichnet at standstill | Roboter, servoähnliche Aufgaben |
| Skalar V/Hz | Keine | High | Nicht geeignet | AC-Induktionsmotoren |
Betrachten Sie die Tabelle als Ausgangspunkt, nicht als Urteil. Ein ausgereifter Controller kann viele dieser Lücken schließen, da seine Stromschleife und sein Beobachter aufeinander abgestimmt sind. Aus diesem Grund ist die Erfahrung des Controller-Anbieters mit tatsächlichen Fahrzeugbetriebszyklen genauso wichtig wie der Name des Algorithmus im Datenblatt.
Wie sich die Wahl des Algorithmus auf die Controller-Auswahl auswirkt
Da der Algorithmus in der eingebetteten Software steckt, müssen Hardware und Firmware gemeinsam entwickelt werden. Die MOSFET-Parallelschaltung bestimmt, wie gleichmäßig sich der Strom zwischen den Phasen aufteilt. Die Genauigkeit der Stromerfassung legt den Grundstein für die FOC-Stromschleife. Die Stärke des Gate-Antriebs beeinflusst Schaltverluste und elektromagnetische Störungen. Das thermische Design entscheidet darüber, wie lange der Controller das Spitzendrehmoment halten kann. Ein Controller mit gutem Silizium, aber schlecht abgestimmter Firmware zeigt Drehmomentschwankungen und Geräusche; Ein Controller mit hervorragender Firmware, aber schwacher Strommessung löst aus oder verringert die Leistung. Aus diesem Grund wird der Technik heute so viel Aufmerksamkeit geschenkt Die Rolle von Software in der modernen Motorsteuerung .
Die gleiche Logik gilt für den Motor selbst. Statorwiderstand, Phaseninduktivität und die Gegen-EMK-Konstante definieren, was der Controller tun kann und was nicht. Ein für 60 A ausgelegter Controller sorgt nicht dafür, dass ein schlecht angepasster Motor effizient läuft, und eine aggressive FOC-Abstimmung kann einen Motor mit geringer thermischer Masse überhitzen. Das Anfordern einer validierten Motor-Controller-Kopplung ist Teil des Kaufprozesses und kein nachträglicher Einfall.
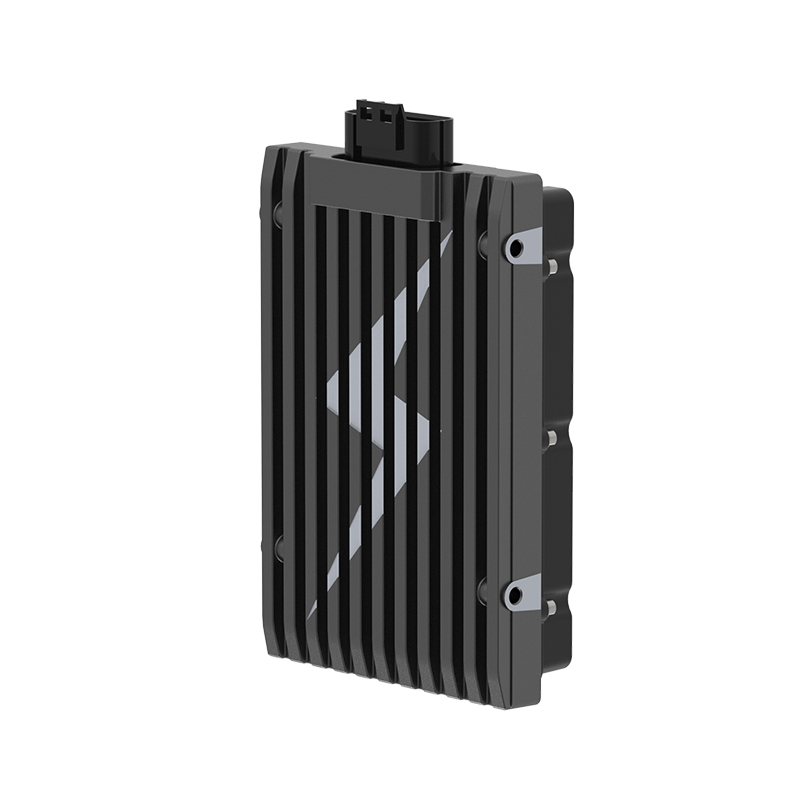
Auf der Hardwareseite ist die Hochleistungs-Motorsteuerungen der T-Serie Kombinieren Sie die Weitspannungs-FOC-Firmware mit einer Leistungsstufe für E-Motorräder, E-ATVs und E-Außenbordmotoren. Sie sind ein Beispiel für ein Design, bei dem der Regelalgorithmus und der Wechselrichter im selben Haus entwickelt wurden, sodass die Firmware die Grenzen der Hardware kennt.
 Hochleistungs-Motorsteuerungen der T-Serie Lieferanten, Fabrik APT - T300 T400 T500 T720 T1000 T1400 T1800 Permanentmagnet-Synchronmotorsteuerungen Fabrik, T-Serie Hochleistungsmotorsteuerung... Produkt anzeigen →
Praktische Bewertungskriterien für Motorsteuerungen
Achten Sie beim Vergleich von Controllern auf die Spitzenstromzahl. Die folgenden Punkte unterscheiden einen Controller, der auf dem Papier funktioniert, von einem, der unterwegs funktioniert.
- Bestätigen Sie, welcher Algorithmus die Firmware tatsächlich ausführt. Einige kostengünstige Controller werben mit FOC, schalten aber bei hoher Geschwindigkeit auf sechs Schritte um, um Rechengrenzen zu verbergen.
- Prüfen Sie, ob die FOC-Implementierung sensorlos, Hall-basiert oder umschaltbar ist. Sensorlos reduziert den Verkabelungsaufwand, kann jedoch bei sehr niedriger Geschwindigkeit ohne Hochfrequenzeinspritzung Probleme bereiten.
- Fragen Sie, wie die aktuelle Schleife abgestimmt ist. Motoren mit unterschiedlicher Phaseninduktivität erfordern unterschiedliche Verstärkungen, und die automatische Abstimmung spart Stunden beim Hochfahren.
- Überprüfen Sie das Überlastverhalten, einschließlich Strombegrenzung, thermischer Leistungsreduzierung und Fehlerbehebung. Diese Details entscheiden darüber, ob das Fahrzeug sicher anhält oder der Fahrer liegenbleibt.
- Berücksichtigen Sie akustische Geräusche. Handelt es sich bei dem Produkt um ein Elektromotorrad oder einen Lieferroboter, der in der Nähe von Menschen operiert, ist Lärm ein Verkaufsargument. Die Ultraleiser bürstenloser Gleichstrommotor-Controller
 A6 Ultra-leiser bürstenloser Gleichstrommotor-Controller Lieferanten, Fabrik - Shanghai APT P APT ist A6 Ultra-leise bürstenlose DC-Motor-Controller-Lieferanten und Großhandel A6 Ultra-leise bürstenlose DC-Motor-Controller-Fabrik in China ... Produkt anzeigen → ist ein praktisches Beispiel für ein sinusförmiges Design, das das Kommutierungsgeräusch gering hält.
Motorsteuerungsalgorithmen sollten nicht allein anhand eines Blockdiagramms ausgewählt werden. Legen Sie zunächst den Arbeitszyklus, den Geschwindigkeitsbereich, das Geräuschbudget und die Anforderungen an die niedrige Geschwindigkeit Ihres Fahrzeugs fest und vergleichen Sie dann die Controller mit diesen Zielen. Sechs Stufen sind für einen Lüfter vollkommen ausreichend, FOC ist der richtige Ausgangspunkt für die meisten Traktionsanwendungen und sensorlose Beobachter sind ein kostensparendes Werkzeug, wenn der Drehzahlbereich dies zulässt. Der beste Controller ist derjenige, dessen Algorithmus, Leistungsstufe und Anwendungsunterstützung dem tatsächlichen Betriebsprofil Ihres Produkts entsprechen.
NÄCH:Drehmomentregelung erklärt: Ein praktischer Leitfaden für die Auswahl von BLDC-Motorsteuerungen
Interesse an einer Zusammenarbeit oder Fragen?
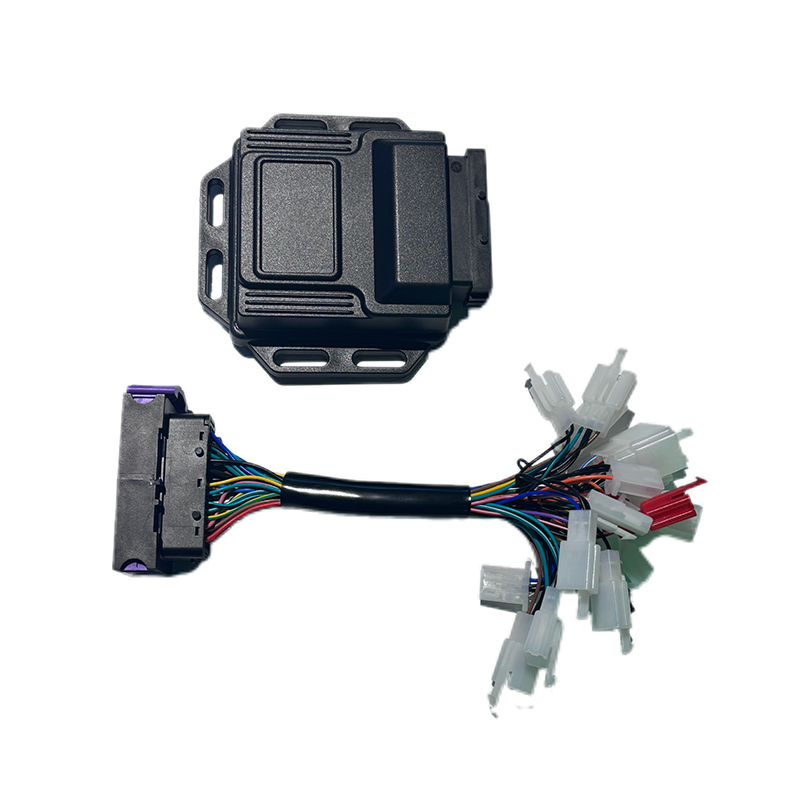
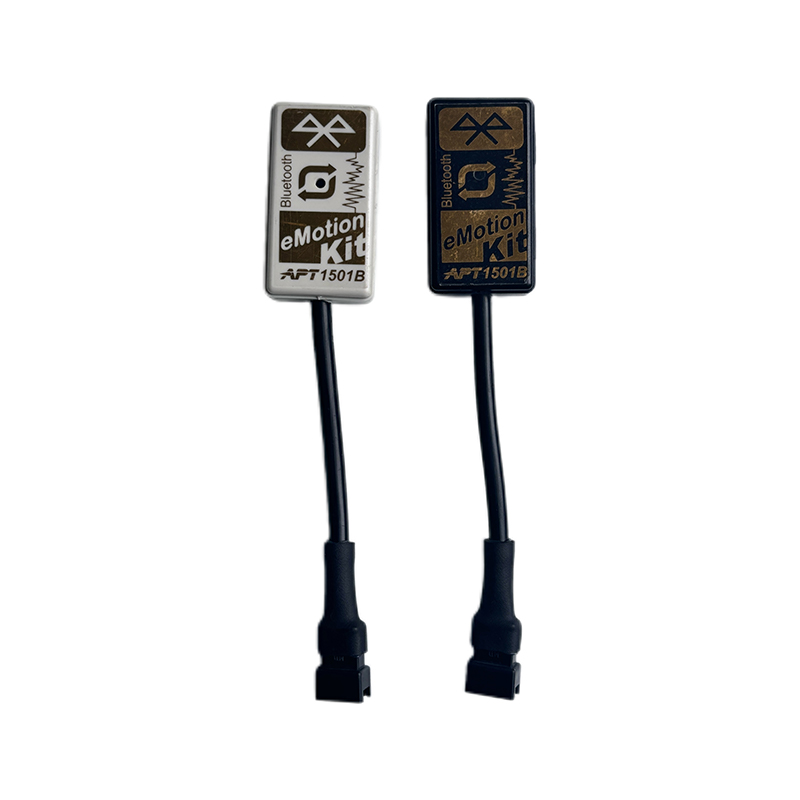
Als Hersteller kundenspezifischer Permanentmagnet-Synchronmotorsteuerungen und Lieferanten von Permanentmagnet-Motorsteuerungen in China, Schwerpunkt auf der Antriebssteuerung von Permanentmagneten Synchronmotoren sorgen wir für eine sichere und ausreichende Energiequelle für die Elektrifizierung von Reisefahrzeugen.
- [email protected]
- +86-170 9191 9800
- Raum 123A, Nr. 1000 Ziyue Road, Minhang District, Shanghai, China
Urheberrecht© Shanghai APT Power Technology Co., Ltd.All rights reserved