Auswahl des Motor-Encoders für BLDC-Antriebe: Auflösung, Schnittstelle und Passform
Zwei Prototypen von Elektromotorrädern kamen mit demselben 10-Zoll-Nabenmotor, derselben Controller-Firmware und demselben Batteriepaket am selben Prüfstand an. Einer kroch im Schritttempo mit einem sanften, kontrollierbaren Zug vorwärts. Der andere ruckelte unter 3 km/h und erzeugte nach zwanzig Minuten Anfahren am Berg einen Phasenwechsel. Die mechanischen Teile waren identisch; Der Feedback-Pfad war es nicht. Ein Motor war mit einem Inkrementalgeber mit 1.024 PPR ausgestattet, der andere mit drei Hall-Sensoren und einer Firmware-Tabelle, die die Rotorposition zwischen den Kommutierungsschritten schätzte.
Die Lektion lässt sich leicht sagen und bei der Beschaffung leicht vergessen: Bei einem bürstenlosen Gleichstrom- oder Permanentmagnet-Synchronantrieb entscheidet der Motor-Encoder, wie genau und wie zuverlässig die Steuerung erkennen kann, wo sich der Rotor befindet. Auflösung, Ausgangsschnittstelle, mechanische Montage und Betriebsumgebung liefern alle eine Zahl – die Qualität der Positionsinformationen, die den Regelkreis erreichen. Behandeln Sie den Encoder als Zubehör und Sie zahlen dafür in Form von Drehmomentwelligkeit, ausrangierten Erstartikeln oder Feldrücksendungen.
Was ein Motor-Encoder in einem Antrieb mit geschlossenem Regelkreis bewirkt
Ein Encoder wandelt mechanische Bewegung in ein elektrisches Signal um, das der Antrieb zählen, takten oder dekodieren kann. Bei einem dreiphasigen bürstenlosen Antrieb benötigt der Controller den elektrischen Winkel des Rotors, um zu entscheiden, wann jeder MOSFET geschaltet werden soll. Hall-Sensoren liefern sechs diskrete Zustände pro elektrischer Umdrehung: ausreichend für eine sechsstufige Kommutierung, zu grob für ein gleichmäßiges Drehmoment bei niedriger Drehzahl. Ein Encoder fügt eine kontinuierliche Position hinzu – inkrementelle Typen senden A/B-Quadraturimpulse mit einem optionalen Indeximpuls, während absolute Typen einen codierten Positionswert melden, sobald Strom angelegt wird.
Dieser Unterschied prägt die gesamte Maschine, nicht nur den Sensor. Bei der inkrementellen Rückmeldung muss die Steuerung nach jedem Aus- und Einschalten eine Referenzfahrt durchführen, um eine Nullreferenz herzustellen. Mit absoluter Rückmeldung weiß die Maschine sofort, wo sie sich befindet, was für ein Roboterchassis wichtig ist, das eine Route ohne Referenzfahrt wieder aufnehmen muss, und für Lenk- oder Aktuatorachsen, bei denen unerwartete Bewegungen beim Start ein Sicherheitsrisiko darstellen. Ein Großteil der Interpolation, Filterung und Fehlererkennung, die einst in dedizierter Hardware vorhanden waren, befindet sich heute in der Firmware, weshalb die Rolle der Software in der modernen Motorsteuerung immer größer wird.
 A6 2422 Ultra-leiser bürstenloser Gleichstrommotor-Controller Für Systeme mit inkrementeller oder absoluter Rückkopplung unterstützt dieser Controller den Hall- oder magnetischen Encoder-Eingang und die FOC-Vektorsteuerung. Produkt anzeigen →
Inkremental oder absolut: Passen Sie den Geber an das Anlaufverhalten an
Beginnen Sie mit einer Frage: Was passiert in den ersten 200 Millisekunden nach dem Drehen des Schlüssels? Wenn die Maschine eine langsame Referenzfahrt verträgt, ist ein Inkrementalgeber günstiger und einfacher zu integrieren. Wenn dies nicht möglich ist, ist absolutes Feedback die ehrliche Antwort, und die zusätzlichen Kosten gehören von Anfang an in das Budget und nicht in eine Neugestaltung sechs Monate später.
| Feedback-Typ | Ausgangssignal | Typische Passform | Hauptrisiko |
|---|---|---|---|
| Hall-Sensor-Set | Drei digitale Zustände pro elektrischem Zyklus | Nur Kommutierung, kostengesteuerte Antriebe | Raues Drehmoment bei niedriger Drehzahl, keine Feinposition |
| Inkrementelle optische | A/B-Quadratur, Index, 5 V TTL oder 24 V HTL | Präzise Geschwindigkeit und Position auf versiegelten Achsen | Eine Disc-Verunreinigung zerstört das Signal vollständig |
| Inkremental magnetisch | A/B-Quadratur, Index | Staub, Feuchtigkeit und Vibration in der E-Mobilität | Äußere Magnetfelder, Luftspalttoleranz |
| Absoluter Singleturn | SSI, BiSS-C, SPI oder PWM | Inbetriebnahme ohne Referenzfahrt, Robotergelenke | Höhere Kosten, Protokollunterstützung im Laufwerk |
| Absoluter Multiturn | Seriell mit Umdrehungszähler | Aktuatoren, Lenkung, Getriebeachsen | Gegenfehler nach längerer Lagerung oder Vibration |
Auflösung, Genauigkeit und vergleichende Zahlen
Die inkrementelle Auflösung wird in Impulsen pro Umdrehung angegeben. Ein 1.024-PPR-Encoder, der in vierfacher Quadratur gelesen wird, ergibt 4.096 Zählimpulse pro Umdrehung. Bei einem Rad mit 250 mm Durchmesser und 785 mm Umfang entspricht eine Zählung etwa 0,19 mm Federweg – akzeptabel für die Odometrie, marginal für die präzise Positionierung. Ein 17-Bit-Absolutwertgeber liefert 131.072 Zählimpulse pro Umdrehung, etwa 0,006 mm auf demselben Rad, und seine Auflösung bricht nicht zusammen, wenn sich die Maschine langsam bewegt.
Auflösung ist nicht Genauigkeit. Interpolationsfehler im Encoder, Wellenexzentrizität, Kupplungsfehlausrichtung und Temperaturdrift tragen alle zum Positionsfehler bei, den die Steuerung tatsächlich erkennt. Bitten Sie Lieferanten um ein Gesamtfehlerbudget anstelle einer PPR-Schlagzeile und testen Sie eine Probe an der echten Welle und nicht an einer Laborvorrichtung. Ein Encoder mit 4.096 Zählern, der mit einer Exzentrizität von 0,1 mm montiert ist, kann sich schlechter verhalten als eine sauber montierte Einheit mit 2.048 Zählern.
Schnittstellen, Kabel und das Rauschen, das die Rückmeldung verfälscht
An der Schnittstellenkompatibilität scheitern Kaufentscheidungen. Ein Controller mit 3,3-V-Eingängen liest einen 5-V-TTL-Encoder nicht zuverlässig ohne Pegelverschiebung, und ein optischer Encoder kann 150 bis 250 mA aus einer für einen Hall-Sensor dimensionierten Versorgung ziehen. Vergleichen Sie die maximale Ausgangsfrequenz mit der Kabellänge, vergewissern Sie sich, dass das Laufwerk das absolute Protokoll unterstützt, das Sie kaufen möchten, und denken Sie daran, dass lange Kabel mit hoher Kapazität schnelle Flanken abrunden, bis die Zählwerte verschwinden. Ein abgeschirmtes Twisted-Pair-Kabel, das am Controller-Ende abgeschlossen und mindestens 50 mm von den Motorphasenkabeln entfernt verlegt wird, verhindert die meisten dieser Probleme.
Die Controller-Seite verdient die gleiche Prüfung. Stromschleifen, die mit 10 bis 20 kHz laufen, können keine Auflösung verwenden, die feiner ist, als die Abtastperiode unterstützt, und ein Antrieb, der die feldorientierte Steuerung gut beherrscht, wandelt eine gute Rückmeldung in eine geringe Drehmomentwelligkeit und einen höheren Wirkungsgrad über den gesamten Drehzahlbereich um.
A4 2313 Hocheffizienter bürstenloser Gleichstrommotor-Controller Für Antriebe von Elektromotorrädern oder Elektrofahrzeugen kombiniert dieser Controller die FOC-Vektorsteuerung mit CANBUS, Bluetooth und Hall- oder magnetischem Encoder-Feedback. Produkt anzeigen → Mechanische Passform und Umgebung: Wo Feldausfälle beginnen
Encoder fallen im Feldeinsatz aus mechanischen Gründen häufiger aus als elektrische. Magnetische und induktive Typen tolerieren einen definierten Luftspalt – üblicherweise 0,5 bis 1,5 mm zwischen Sensor und Magnet – dieser Spalt muss jedoch thermischer Ausdehnung, Lagerspiel und Stößen standhalten. Wellenschlag, Axialspiel und Nabenexzentrizität modulieren das Signal, und die modulierte Positionsrückmeldung zeigt sich am Fahrzeug als Drehmomentwelligkeit oder Drehzahlschwankung. Geben Sie die Rundlaufgrenzen auf der Zeichnung an, bevor Sie den Sensor auswählen, und messen Sie diese dann am ersten Artikel, anstatt sich auf die Broschüre des Lieferanten zu verlassen.
Die Umwelt bestimmt die Wahl der Technologie. Optische Encoder bieten die höchste Auflösung und die geringste Toleranz gegenüber Staub, Ölnebel und Kondensation; Ein IP67-Gehäuse hilft zwar, repariert aber eine verschlissene Wellendichtung nicht. Magnetische Encoder überstehen Staub und Wasser, werden jedoch in der Nähe von Hochstromkabeln oder großen Stahlkonstruktionen schwächer. Bei Außenbordmotoren und Küstenausrüstung machen Salznebel und galvanische Korrosion IP67 mit Kabelverschraubungen für den Seegebrauch zu einem Mindestmaß und nicht zu einem Verkaufsargument.
Anwendungen und was jede einzelne verlangt
Die gleiche Encoder-Spezifikation führt zu sehr unterschiedlichen Ergebnissen, je nachdem, wo der Motor sitzt:
- Elektrische Motorräder und Motorroller: Laufruhe bei niedrigen Geschwindigkeiten und Anfahren am Berg dominieren den ersten Eindruck des Kunden, daher sind Quadraturauflösung und elektrische Winkelkalibrierung wichtiger als die Genauigkeit bei Höchstgeschwindigkeit.
- Roboterfahrgestelle und fahrerlose Transportfahrzeuge: Odometriefehler akkumulieren sich über eine Schicht, sodass die Zählungen pro Umdrehung multipliziert mit dem Raddurchmesser das praktische Navigationsbudget bestimmen.
- ATV- und UTV-Antriebsstränge: Schlamm, Wasserdurchfahrten und Vibrationen erfordern eine abgedichtete magnetische Rückkopplung mit großzügiger Luftspalttoleranz.
- Elektrische Außenbordmotoren: Korrosionsbeständigkeit und Kabelintegrität entscheiden über die Lebensdauer, nicht allein über die Auflösung.
Auch die Verpackung ist wichtig. Integrierte Mittelantriebseinheiten platzieren den Sensor im Getriebegehäuse, wo Ölnebel und Hitze ständig in der Nähe sind und der Sensor nicht ausgetauscht werden kann, ohne den Motor zu öffnen. Diese Vereinbarung belohnt eine frühzeitige mechanische Überprüfung und einen Lieferanten, der den gesamten Antriebsstrang versteht, anstatt einen Sensor, der nur aufgrund von Spezifikationen verkauft wird.
B2B-Mittelmotoren für E-Bike-Antriebssysteme Sehen Sie sich diese B2B-Kategorie für Mittelantriebsmotoren an, um Informationen zu Werks-/Lieferantenoptionen, Controller-Kopplung und Kundendienst für integrierte E-Bike-Antriebssysteme zu erhalten. Produkt anzeigen → Eine Validierungscheckliste, bevor Sie das Design freigeben
Die meisten Encoderprobleme werden erst spät entdeckt, da sich die Tests auf das Datenblatt und nicht auf die Baugruppe konzentrieren. Gehen Sie die folgenden Schritte durch, bevor Sie eine Produktionsfreigabe absegnen:
- Bestätigen Sie, was die Maschine in den ersten 200 Millisekunden nach dem Einschalten tun muss, und lassen Sie diese Antwort inkrementell oder absolut entscheiden.
- Passen Sie Spannungspegel, Protokoll, Versorgungsstrom und maximale Frequenz an die tatsächliche Eingangsstufe des Controllers an.
- Messen Sie Wellenschlag, Exzentrizität und Sensorluftspalt am ersten Artikel, nicht an einer Tischvorrichtung.
- Lassen Sie die Baugruppe über den gesamten Temperaturbereich laufen und zeichnen Sie Positionsfehler bei den Extremwerten auf.
- Kalibrieren Sie den elektrischen Winkelversatz und speichern Sie ihn pro Motorcharge, da eine falsch ausgerichtete Charge überall Drehmomentschwankungen erzeugt.
- Überprüfen Sie die Kabelführung und Abschirmung bei leitungsgebundenem und abgestrahltem Rauschen, bei belastetem Motor und nicht im Leerlauf.
- Fordern Sie Charge-zu-Charge-Konsistenzdaten und einen dokumentierten Änderungsbenachrichtigungsprozess an, da eine unangekündigte Magnet- oder Scheibenrevision Ihre Firmware-Kalibrierung stillschweigend ungültig macht.
Ein Motor-Encoder ist keine Komponente, die am Ende eines Projekts gekauft und anschließend angeschraubt wird. Entscheiden Sie zuerst über das Startverhalten, dann über die Auflösung, die die Anwendung tatsächlich benötigt, und dann über die Schnittstelle und den mechanischen Rahmen, der diese Auflösung in der realen Umgebung aufnehmen kann. Überprüfen Sie den kombinierten Antrieb auf einem belasteten Prüfstand und bewahren Sie das Kalibrierungsprotokoll zusammen mit der Motorcharge auf.
Shanghai APT Power Technology baut bürstenlose Gleichstrommotor-Controller, Mittelantriebsmotoren und Nabenmotoren genau nach dieser Reihenfolge und passt die Controller-Firmware an die Motoreigenschaften an, anstatt Hardware isoliert zu verkaufen. Unabhängig davon, ob es sich bei der Anwendung um ein Elektromotorrad, ein Roboterfahrwerk, ein ATV oder einen elektrischen Außenbordmotor handelt, gehört die Positionsrückmeldung zum ersten Gespräch mit dem Techniker – und nicht zum ersten Garantieanspruch.
NÄCH:Wie funktionieren elektronische Geschwindigkeitsregler? In der Signalkette des ESC
Interesse an einer Zusammenarbeit oder Fragen?
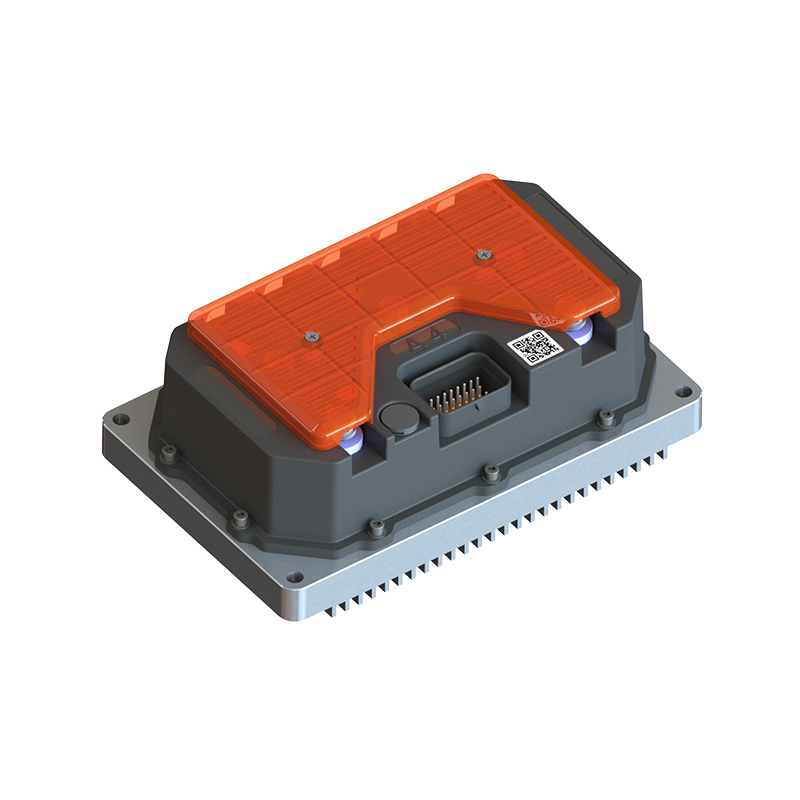
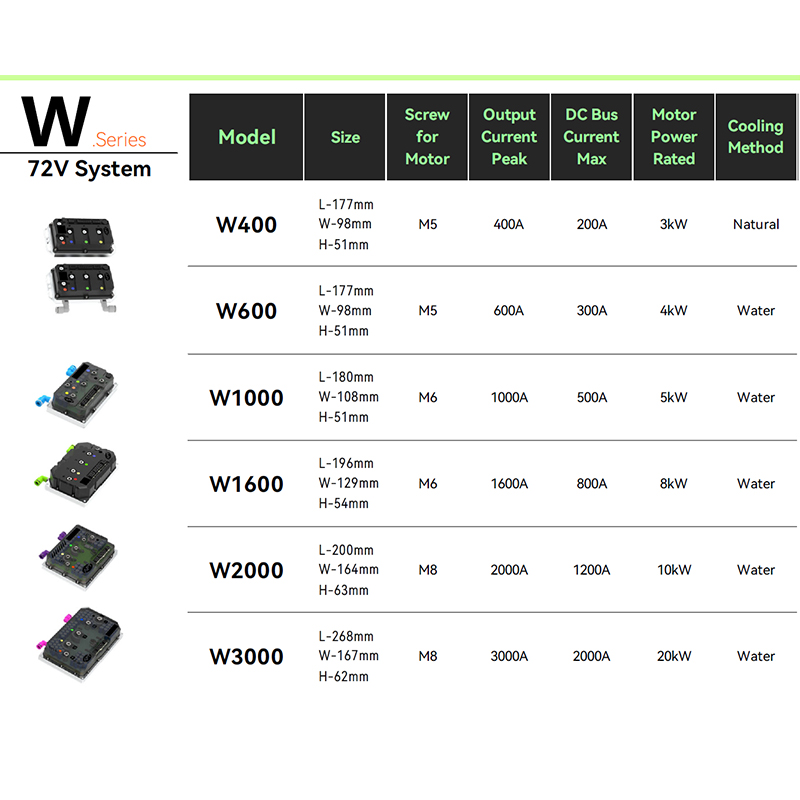
Als Hersteller kundenspezifischer Permanentmagnet-Synchronmotorsteuerungen und Lieferanten von Permanentmagnet-Motorsteuerungen in China, Schwerpunkt auf der Antriebssteuerung von Permanentmagneten Synchronmotoren sorgen wir für eine sichere und ausreichende Energiequelle für die Elektrifizierung von Reisefahrzeugen.
- [email protected]
- +86-170 9191 9800
- Raum 123A, Nr. 1000 Ziyue Road, Minhang District, Shanghai, China
Urheberrecht© Shanghai APT Power Technology Co., Ltd.All rights reserved