Wie funktionieren elektronische Geschwindigkeitsregler? In der Signalkette des ESC
Ein 48-V-Akkupack liefert eine feste Gleichspannung. Ein Motor eines Elektrorollers muss auf einer ebenen Straße immer noch etwa 3.200 U/min halten, bei einer Steigung von 12 Prozent auf etwa 280 U/min absinken und bei Bedarf rückwärts fahren. Etwas zwischen der Batterie und den Wicklungen muss darüber entscheiden, wie viel Strom in welche Richtung und wie lange fließt.
Dieses Gerät ist der elektronische Geschwindigkeitsregler. Es funktioniert, indem es den festen Gleichstrom der Batterie in einen dreiphasigen Ausgang umwandelt und diesen Ausgang tausende Male pro Sekunde umschaltet. Die durchschnittliche Spannung, die der Motor sieht, steigt und fällt mit dem Arbeitszyklus, und die eigene Induktivität des Motors wandelt diese schnellen Impulse in gleichmäßigen Strom um. Das Drehmoment folgt dem Strom und die Drehzahl pendelt sich dort ein, wo das Motordrehmoment auf das Lastdrehmoment trifft. Alles andere in einem ESC dient dazu, dass dies sicher und wiederholbar geschieht.
Wie Gleichstrom zur Dreiphasenrotation wird
Ein bürstenloser Motor läuft nicht mit Gleichstrom, der an zwei Anschlüsse angelegt wird. Sein Stator trägt drei Phasenwicklungen und sein Rotor trägt Permanentmagnete, sodass der Strom nacheinander durch die Phasen fließen muss, damit das Statorfeld den Rotor vorwärts zieht, anstatt ihn an Ort und Stelle zu halten.
Kommutierung: Dem Rotor immer einen Schritt voraus sein
Bei der Kommutierung wird ausgewählt, welches Phasenpaar mit Strom versorgt wird. Bei der sechsstufigen Kommutierung wird jede elektrische Umdrehung in sechs Zustände aufgeteilt, und der Controller schaltet pro Zustand einen High-Side- und einen Low-Side-Schalter ein und erzeugt so ein Feld, das alle 60 elektrische Grad vorwärts geht. Wenn die Kommutierung hinter dem Rotor zurückbleibt, bricht das Drehmoment zusammen und der Strom steigt. Wenn es zu weit voreilt, wird der zusätzliche Strom zu Wärme statt zu Drehmoment.
Sensorische und sensorlose Positionsrückmeldung
Drei Hall-Sensoren melden die absolute Rotorposition, was für ein Roboterchassis wichtig ist, das unter Volllast aus dem Stillstand starten muss. Sensorlose Systeme lesen stattdessen die in der nicht erregten Phase induzierte Gegen-EMF und schätzen die Position anhand ihres Nulldurchgangs. Dadurch werden drei Drähte und ein Stecker vom Kabelbaum entfernt, aber die Schätzung wird unterhalb von etwa 5 bis 10 Prozent der Nenngeschwindigkeit unzuverlässig. Die feldorientierte Regelung geht noch einen Schritt weiter, indem sie die gemessenen Phasenströme in ein rotierendes Bezugssystem umwandelt und die drehmomenterzeugende Komponente direkt regelt.
Die Signalkette vom Gaseingang bis zum Gate-Antrieb
Zwischen dem Gaseingang und den Motorklemmen sitzen vier Funktionsblöcke. Jeder hat seinen eigenen Fehlermodus und seine eigene Grenze für die Systemleistung.
Mikrocontroller und Regelkreis
Der Mikrocontroller tastet Phasenstrom, Busspannung, Drosselklappenposition und Rotorposition ab, bei einer feldorientierten Implementierung oft 8.000 bis 20.000 Mal pro Sekunde. Es durchläuft zuerst die schnelle Stromschleife, umschließt diese mit einer langsameren Drehzahl- oder Drehmomentschleife und wandelt das Ergebnis in drei Arbeitszykluswerte um. Drosselklappenzuordnung, Stromgrenzen, regenerative Bremsstärke und Fehlerschwellenwerte befinden sich alle in dieser Ebene.
Gate-Treiber und MOSFET-Brücke
Der Gate-Treiber übersetzt die Niederspannungslogik in den Spannungshub von 10 bis 15 V, den ein Leistungs-MOSFET benötigt, und verhindert, dass beide Schalter in einem Zweig gleichzeitig leiten. Die Totzeit, das absichtliche Austastintervall zwischen dem Ausschalten der High-Side und dem Einschalten der Low-Side, beträgt typischerweise 0,3 bis 1 Mikrosekunde. Zu kurz und Durchschlagsstrom zerstört die Brücke; zu lange und bei niedriger Drehzahl leiden sowohl das Drehmoment als auch die Effizienz.
Sechs MOSFETs bilden die dreiphasige Brücke, bei der der Leitungsverlust mit dem Einschaltwiderstand und dem Quadrat des Stroms skaliert, während der Schaltverlust mit der Schaltfrequenz, der Busspannung und der Gate-Ladung skaliert. Durch die Parallelschaltung von Geräten wird der Einschaltwiderstand verringert, jedoch nur, wenn die Gate-Schleifen übereinstimmen. Andernfalls führt ein Gerät mehr Strom als seine Nachbarn und fällt zuerst aus.
Stromerfassung und -schutz
Shunt-Widerstände oder Hall-Effekt-Sensoren messen den Phasenstrom, sodass der Regelkreis etwas Reales zu regeln hat und die gleichen Signale den Überstrom-, Überspannungs- und Übertemperaturschutz speisen. Ein gut funktionierender Controller reduziert den Strom schrittweise, wenn die Temperatur steigt, anstatt den Motor mitten im Manöver abzuschalten.
Arbeitszyklus, PWM und die Zahlen, auf die es ankommt
Die Geschwindigkeitssteuerung ist eine Arbeitszyklussteuerung. Liegt am Bus eine Spannung von 48 V und ein Arbeitszyklus von 50 Prozent, liegen am Motor durchschnittlich 24 V an. Die Schaltfrequenz wird hoch genug gewählt, um die Stromwelligkeit innerhalb eines praktischen Bereichs zu halten, und niedrig genug, um die Schaltverluste beherrschbar zu halten. Bei einem 48-V-Antrieb mit einer Phaseninduktivität von einigen hundert Mikrohenry hält 16 kHz bis 20 kHz die Welligkeit normalerweise bei etwa 10 bis 20 Prozent des Nennstroms.
| Parameter | Was es beeinflusst | Praktisches Sortiment |
|---|---|---|
| PWM-Schaltfrequenz | Stromwelligkeit, hörbare Geräusche, Schaltverlust | 16 bis 20 kHz |
| Regelkreisrate | Drehmomentreaktion, Stabilitätsspielraum | 8 bis 20 kHz |
| Kontinuierlicher Phasenstrom | Reisedrehmoment, Dauerheizung | 60 bis 80 Prozent der Spitzenbewertung |
| Spitzenstrom, 10 s | Beschleunigung und Stillstandsmoment | 1,5- bis 2-mal kontinuierlich |
| Busspannungsreserve | Regeneratives Bremsen, Lastabwurf | 1,25- bis 1,5-faches Nennbus |
| Tote Zeit | Durchschussgefahr bei geringer Geschwindigkeitseffizienz | 0,3 bis 1 Mikrosekunde |
| Torwiderstand | Schaltgeschwindigkeit, Klingeln, EMI | 2 bis 10 Ohm |
Lesen Sie die Tabelle als eine Reihe von Kompromissen und nicht als Spezifikation. Eine Erhöhung der Schaltfrequenz verringert die Welligkeit und macht den Antrieb leiser, erhöht aber auch die Schaltverluste und die Wärmeentwicklung. Die Vergrößerung der Totzeit schützt die Brücke, verzerrt jedoch die Ausgangsspannung bei niedrigem Arbeitszyklus, was sich in einem unruhigen Start und einer besonders langsamen Erwärmung bemerkbar macht.
Anpassen eines Controllers an einen Motor ohne Rätselraten
Der häufigste Fehler bei der Dimensionierung ist die Auswahl eines Controllers anhand der Leistungskennzeichnung des Motors. Motoren werden nach mechanischer Leistung bewertet; Controller sind durch den Phasenstrom und die Sperrschichttemperatur begrenzt. Ein 1-kW-Motor kann bei einem harten Start aus dem Ruhezustand 40 A Phasenstrom bei 48 V ziehen, obwohl sein Reisestrom eher bei 12 A liegt. Größe für den Start, nicht für den Reiseflug, und überprüfen Sie drei Zahlen zusammen:
- Kontinuierlicher Phasenstrom bei der erwarteten Umgebungstemperatur, nicht bei 25 °C.
- Busspannungsbereich mit Spielraum für die regenerative Bremsspitze.
- Wärmepfad: Kühlkörperfläche, Luftstrom und wie lange der Spitzenstrom aufrechterhalten werden kann.
Veröffentlichte Paarungstabellen machen den größten Teil dieses Rätselratens überflüssig, da sie angeben, welche Steuerungs- und Motorkombinationen bereits hinsichtlich Strom, Spannung und Montage charakterisiert wurden.
 APT-Controller und Motor-Kopplungsschema B2B-Pairing-Ratschläge für die Abstimmung von APT-Controllern und -Motoren in Bezug auf Leistung, Drehmoment, Geschwindigkeit und Effizienz, mit Protokollüberlegungen für Elektrofahrzeuge. Produkt anzeigen →
Firmware, Protokolle und Tuning
Zwei Controller mit identischen Leistungsstufen können sich sehr unterschiedlich verhalten. Das Eingangsprotokoll ist der erste Unterschied: PWM- und Analogeingänge sind einfach und haben eine geringe Latenz, UART eignet sich für Parameterabstimmung und Telemetrie und CAN-Bus eignet sich für Fahrzeuge, bei denen Controller, Batteriemanagementsystem und Fahrzeugsteuergerät den Status teilen müssen.
Der zweite Unterschied ist die Firmware. Drosselkurven, Stromrampen, regenerative Bremsprofile, Feldschwächung für Höchstgeschwindigkeit und Verhalten bei der Fehlerbeseitigung sind allesamt Softwareentscheidungen, und die Rolle der Software in modernen Motorsteuerungen hat sich an die Leistungsstufe selbst angepasst. Fragen Sie nach dem Parametersatz, bevor Sie sich auf eine Plattform festlegen, nicht nachdem der erste Prototyp auf einem Hügel stehen bleibt.
Thermische Realität und Zuverlässigkeitsgrenzen
Die Stromangaben im Datenblatt gehen normalerweise von einer Umgebungstemperatur von 25 °C und einem MOSFET-Gehäuse aus, das bei etwa 80 °C gehalten wird. In einem versiegelten Gehäuse an einem Sommernachmittag gilt keine der beiden Bedingungen. Der Leitungsverlust steigt mit der Temperatur, da der Einschaltwiderstand zunimmt, was wiederum zu einem Anstieg der Verluste führt. Ohne Leistungsreduzierung läuft diese Schleife weg. Die praktische Leistungsreduzierung für einen passiv gekühlten Controller liegt häufig 30 bis 40 Prozent unter dem Hauptstrom. Kondensatoren verdienen die gleiche Aufmerksamkeit, da ihr Welligkeitsstromwert und ihre Nennlebensdauer bei 105 °C das tatsächliche Wartungsintervall bestimmen, nicht die MOSFET-Teilenummer.
Für Anwendungen, die keine störenden Auslösungen tolerieren, ist die Temperatur- und Laststabilität wichtiger als ein Spitzenwert auf der ersten Seite.
APT A8 Hochstabiler bürstenloser Gleichstrommotor-Controller Ein charakterisierter hochstabiler bürstenloser Gleichstrommotor-Controller mit FOC, CAN, Bluetooth und 30 kW Spitzenleistung für Drohnen, Robotik und leichte Elektrofahrzeuge. Produkt anzeigen → Was Sie vor dem Kauf überprüfen sollten
- Phasenstrom im ungünstigsten Fall: Volllaststart, maximale Steigung, höchste Umgebungstemperatur.
- Busspannungsfenster, einschließlich der regenerativen Spitze, die Ihre Batterie tatsächlich sieht.
- Steuerschnittstelle: Spricht das Fahrzeug bereits CAN oder reicht PWM?
- Thermisches Design: Kühlkörperbereich, Luftstrompfad und Montageausrichtung.
- Schutz und Meldung: Überstrom, Überspannung, Übertemperatur und ob Fehler protokolliert oder nur gemeldet werden.
- Support: Parameterdokumentation, Firmware-Aktualisierungspfad und ob der Lieferant Ihren Motor mit seiner Steuerung charakterisiert.
Lieferanten, die a gekennzeichnete Controller-Reihe und passende Anleitungen machen es viel einfacher, diesen letzten Punkt zu überprüfen, bevor Werkzeuge eingesetzt werden.
APT R5 Schnell reagierender bürstenloser Gleichstrommotor-Controller Ein charakterisierter, schnell reagierender bürstenloser DC/PMSM-Controller mit 5 kW Nennleistung, 12 kW Spitzenleistung, CAN und FOC für Robotik, Automatisierung und Mini-Elektrofahrzeuge. Produkt anzeigen → Die Kurzversion
- Ein Regler wandelt festen Gleichstrom in einen geschalteten dreiphasigen Ausgang um und der Arbeitszyklus legt die durchschnittliche Spannung und damit die Geschwindigkeit fest.
- Durch die Kommutierung bleibt das Statorfeld vor dem Rotor; Hall-Sensoren verarbeiten niedrige Geschwindigkeiten, die Gegen-EMF-Schätzung übernimmt die Geschwindigkeitsregelung.
- Der Mikrocontroller, der Gate-Treiber, die MOSFET-Brücke und die Strommessung setzen dem System jeweils ihre eigenen Grenzen.
- Größe nach Phasenstrom im ungünstigsten Fall, dann Leistungsreduzierung für die Umgebungstemperatur, der das Produkt tatsächlich ausgesetzt ist.
- Firmware- und Parameterzugriff prägen das Antriebsverhalten weit mehr als die Teilenummern des Schalters.
NÄCH:Feldschwächung erklärt: Wie Motorsteuerungen die Geschwindigkeit über die Basisbewertung hinaus steigern
Interesse an einer Zusammenarbeit oder Fragen?
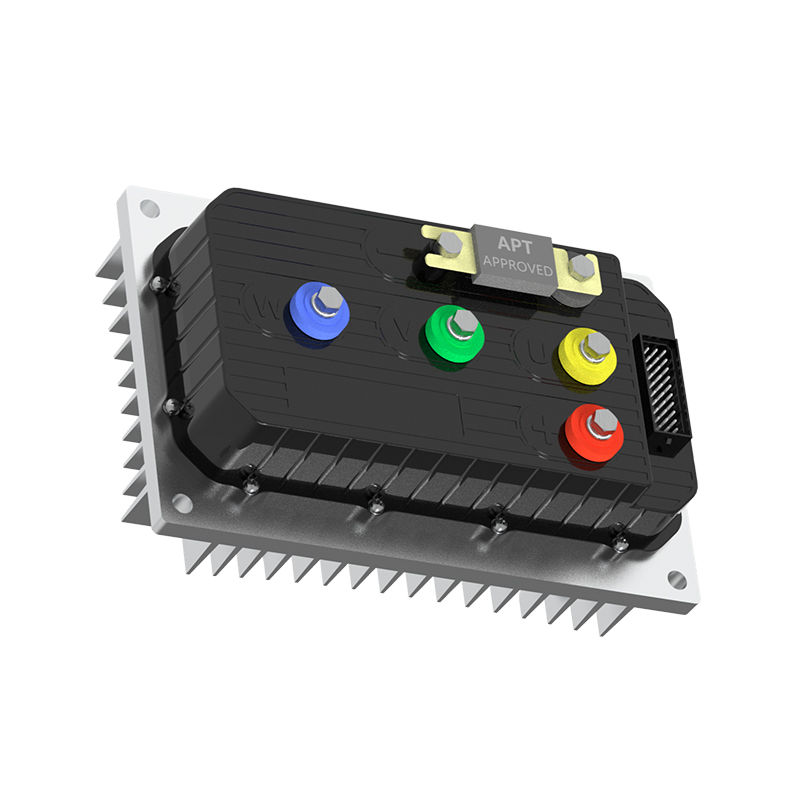
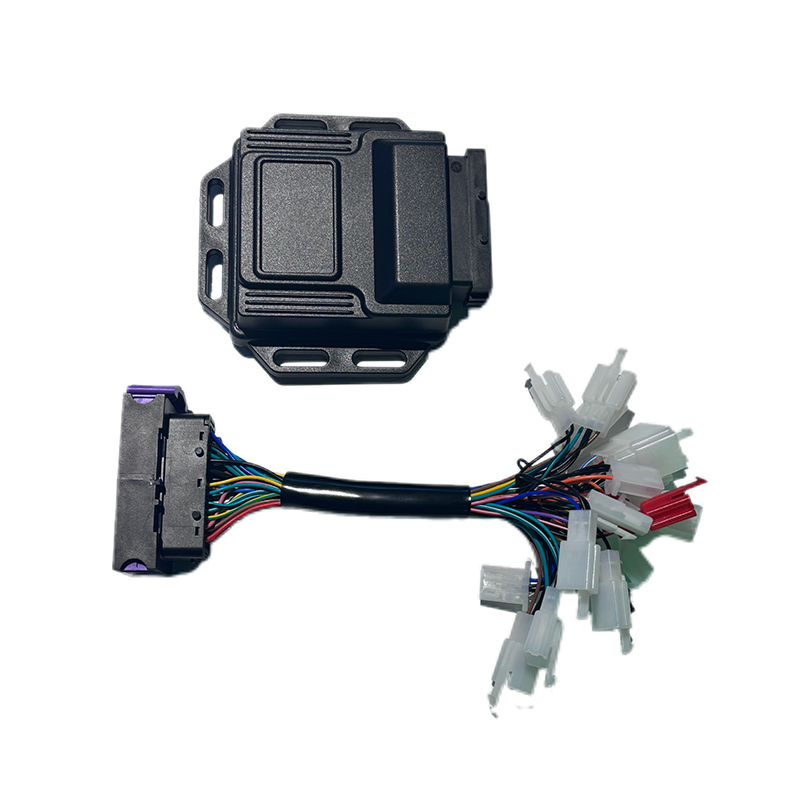
Als Hersteller kundenspezifischer Permanentmagnet-Synchronmotorsteuerungen und Lieferanten von Permanentmagnet-Motorsteuerungen in China, Schwerpunkt auf der Antriebssteuerung von Permanentmagneten Synchronmotoren sorgen wir für eine sichere und ausreichende Energiequelle für die Elektrifizierung von Reisefahrzeugen.
- [email protected]
- +86-170 9191 9800
- Raum 123A, Nr. 1000 Ziyue Road, Minhang District, Shanghai, China
Urheberrecht© Shanghai APT Power Technology Co., Ltd.All rights reserved