Motorsteuerung mit geschlossenem Regelkreis: Wie Feedback die Motorleistung und -zuverlässigkeit verbessert
Ein Elektromotorrad, das beim Anfahren stottert, ein Roboterfahrwerk, das über seine Zielposition hinausschießt, ein ATV, das bei einer steilen Steigung die Traktion verliert: Diese Symptome gehen meist auf die gleiche Ursache zurück. Dem Motor wird gesagt, was er tun soll, aber er meldet nie, was tatsächlich passiert ist. Die Motorsteuerung mit geschlossenem Regelkreis schließt diese Lücke. Es misst kontinuierlich die Geschwindigkeit, Position oder den Strom des Motors und passt die Antriebssignale in Echtzeit an, sodass der Motor trotz Laständerungen, Temperaturdrift und Komponententoleranzen dem Sollwert folgt. Für Ingenieure, die Elektrofahrzeuge, Roboterplattformen oder Schiffsantriebe bauen, ist die wichtige Frage nicht, ob sie eine Regelung verwenden sollen, sondern wie gut die Steuerung sie umsetzt.
Was ist eine Motorsteuerung mit geschlossenem Regelkreis?
Die Motorsteuerung mit geschlossenem Regelkreis, auch Rückmeldung-Steuerung genannt, vergleicht die tatsächliche Motorleistung mit einem Referenzbefehl und korrigiert die Differenz. Die wesentlichen Elemente sind die Referenz, ein Rückkopplungssensor, eine Fehlerberechnung und ein Regler, der die Korrektur vornimmt. In einem bürstenlosen Motorsystem liest der Controller Phasenströme, Drehzahl und manchmal auch die Rotorposition; Der Steueralgorithmus passt dann die an den Wechselrichter gelieferten PWM-Signale an, sodass der gemessene Wert dem Befehl entspricht.
In der Praxis verwenden die meisten Regler eine Proportional-Integral-Derivative-Struktur (PID) oder eine Variante davon. Der Proportionalterm reagiert auf den aktuellen Fehler, der Integralterm beseitigt den stationären Fehler und der Ableitungsterm antizipiert Änderungen. Die Abstimmung dieser Verstärkungen bestimmt, ob das System stabil, reaktionsfähig oder oszillierend ist. Dies unterscheidet sich grundlegend von einem System mit offenem Regelkreis, bei dem die Steuerung einen festen Befehl sendet und darauf vertraut, dass der Motor korrekt reagiert. Der offene Regelkreis funktioniert, wenn die Last vorhersehbar ist und die Präzision nicht entscheidend ist. Es fällt aus, wenn sich Reibung, Trägheit oder Versorgungsspannung unerwartet ändern.
Offener Kreislauf vs. Geschlossener Kreislauf: Was sich tatsächlich ändert
Der praktische Unterschied zeigt sich in der Bewegungsqualität. Ein geschlossenes Regelkreissystem korrigiert Fehler innerhalb von Millisekunden; ein offenes Kreislaufsystem lebt einfach mit ihnen. Bei Anwendungen, die Personen befördern oder kostspielige Nutzlasten bewegen, bestimmt dieser Unterschied, ob sich das Produkt präzise und sicher oder rau und unvorhersehbar anfühlt.
| Aspekt | Open Schleife | Closed Loop |
|---|---|---|
| Feedback | Keine | Strom-, Geschwindigkeits- oder Positionssensor |
| Genauigkeit | Hängt von der Motor- und Lastanpassung ab | Unter unterschiedlichen Bedingungen gewartet |
| Störungsreaktion | Keine Korrektur | Aktive Korrektur in Echtzeit |
| Verhalten bei niedriger Geschwindigkeit | Das Drehmoment sinkt und wird ungleichmäßig | Stabiles Drehmoment bis zur Drehzahl Null |
| Systemkosten | Niedriger | Höher, aber durch die Leistung gerechtfertigt |
| Typische Anwendungen | Ventilatoren, Pumpen, einfache Förderer | Elektrofahrzeuge, Robotik, Servoachsen |
Die Tabelle vereinfacht eine Reihe von Kompromissen. Ein sensorloses Closed-Loop-Design kann viele Closed-Loop-Vorteile ohne Encoder bieten, was den Kostenvergleich erheblich verändert. Die Steuerungsarchitektur ist wichtiger als das Etikett.
Die Regelkreise innerhalb einer Motorsteuerung
Bei einem modernen Controller für bürstenlose Motoren handelt es sich bei der Regelung nicht um einen einzigen Regelkreis. Es handelt sich um eine Kaskade von Schleifen, von denen jede eine andere physikalische Größe reguliert.
Stromschleife
Die aktuelle Schleife ist die innerste und schnellste Schleife. Es regelt die Phasenströme in den Motorwicklungen, wodurch das Drehmoment direkt eingestellt wird. Eine schnelle Stromschleife mit hoher Aktualisierungsrate sorgt für ein gleichmäßiges Drehmoment bei niedriger Drehzahl und einen leisen Betrieb bei hoher Drehzahl.
Geschwindigkeitsschleife
Die Geschwindigkeitsschleife befindet sich über der aktuellen Schleife. Es vergleicht die gemessene Geschwindigkeit mit der Referenz und generiert den aktuellen Befehl. Diese Schleife verwaltet Beschleunigung, Verzögerung und Geschwindigkeitsstabilität bei wechselnder Last.
Positionsschleife
Der Positionsregelkreis ist der äußerste Regelkreis und wird verwendet, wenn die Anwendung ein präzises Anhalten oder eine Bahnverfolgung erfordert, beispielsweise bei Robotergelenken und Lenkaktuatoren. Es steuert den Geschwindigkeitsregelkreis basierend auf dem Positionsfehler.
Die Kaskadenanordnung ist wichtig, da jede innere Schleife schneller sein muss als die Schleife um sie herum. Wenn die Stromschleife langsam ist, kann die Geschwindigkeitsschleife nicht dazu führen, dass sich der Motor steif anfühlt, und die Positionsschleife schwingt über.
| Loop | Geregelte Menge | Typische Rolle |
|---|---|---|
| Aktuelle Schleife | Phasenstrom / Drehmoment | Schnelle Drehmomentreaktion, Laufruhe |
| Geschwindigkeitsschleife | Winkelgeschwindigkeit | Geschwindigkeitsstabilität unter Last |
| Positionsschleife | Rotorwinkel | Präzise Positionierung und Bahnsteuerung |
Sensorbasierter vs. sensorloser geschlossener Regelkreis
Eine Motorsteuerung mit geschlossenem Regelkreis kann mit oder ohne physische Sensoren implementiert werden. Hall-Sensoren, Encoder und Resolver melden die Rotorposition direkt. Die sensorlose Steuerung, die bei der feldorientierten Steuerung von Permanentmagnet-Synchronmotoren üblich ist, schätzt die Rotorposition anhand gemessener Ströme und Spannungen mithilfe eines Motormodells. Der Kompromiss ist klar: Sensorlose Systeme reduzieren Kosten und Verkabelung und beseitigen Fehlerquellen, während sensorbasierte Systeme eine höhere Drehmomentgenauigkeit bei sehr niedriger Drehzahl und im Stillstand gewährleisten. Wenn die Anwendung das Drehmoment im Stillstand oder im Kriechgang bei sehr niedriger Drehzahl halten muss, sind normalerweise ein Encoder oder Hall-Sensoren erforderlich. Wenn der Arbeitszyklus die meiste Zeit über ein paar Prozent der Nenngeschwindigkeit liegt, sind sensorlose Algorithmen, die auf der Beobachtung der Gegen-EMK basieren, genau und kostengünstiger. Für Elektromotorräder und Schiffsaußenbordmotoren bieten moderne sensorlose Algorithmen ausreichend dynamische Leistung für die meisten Betriebsbedingungen, wie in unserer Diskussion behandelt Permanentmagnet-Synchronmotor-Technologie .
Worauf Sie bei einem Closed-Loop-Controller achten sollten
Konzentrieren Sie sich bei der Bewertung eines Controllers für eine Closed-Loop-Anwendung auf die Implementierung und nicht auf die Bezeichnung. Die folgenden Punkte unterscheiden einen gut gestalteten Controller von einem generischen.
- Stromschleifenbandbreite: Eine höhere Bandbreite bedeutet eine schnellere Drehmomentreaktion und eine bessere Steifigkeit gegenüber Laststörungen.
- Regelzykluszeit: Kurze Zykluszeiten, typischerweise mehrere zehn Mikrosekunden, ermöglichen eine schnelle Reaktion der Stromschleife auf Transienten.
- Autotuning: Ein Controller, der Motorparameter misst und Regelkreisverstärkungen automatisch einstellt, erspart stundenlanges manuelles Tuning.
- Feldschwächung: erweitert den Geschwindigkeitsbereich über die Grundgeschwindigkeit hinaus, was für Hochgeschwindigkeitsmotorräder und Außenbordmotoren unerlässlich ist.
- Schutz und Diagnose: Überstrom-, Übertemperatur- und Blockiererkennung schützen sowohl die Steuerung als auch den Motor.
- Softwaretools: Live-Strom-, Geschwindigkeits- und Fehlerdaten beschleunigen die Integration und Fehlerbehebung.
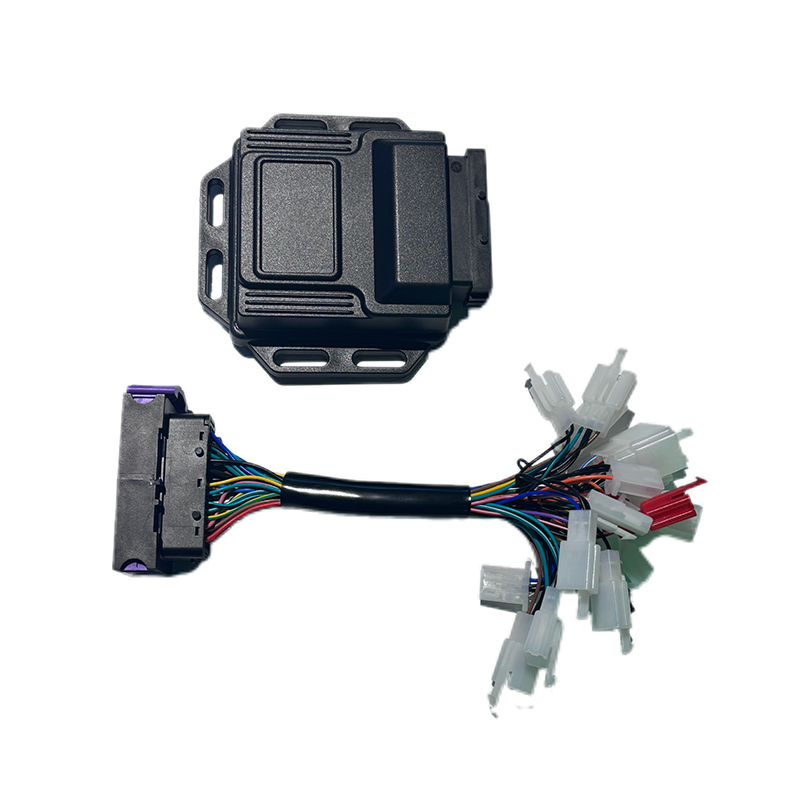
Bei Anwendungen, die eine sofortige Reaktion auf Drehmomentänderungen erfordern, macht ein Controller mit schneller Stromschleifenausführung einen messbaren Unterschied. Der schnell reagierende Controller R5-2215 ist für solche Arbeitszyklen ausgelegt, bei denen jede Millisekunde Verzögerung zu einem Bewegungsfehler führt. Was die Zuverlässigkeit betrifft, legt der hochstabile Controller A8-2209 Wert auf ein konsistentes Verhalten unter thermischer und elektrischer Belastung. Wenn Energieeffizienz Priorität hat, reduziert der Hochleistungsregler A4-2313 die Verluste in der Wechselrichterstufe und erweitert die Batteriereichweite.
 R5 Schnell ansprechender bürstenloser Gleichstrommotor-Controller für dynamische Drehmomentanwendungen Dieser Controller ist für Arbeitszyklen geeignet, bei denen eine schnelle Reaktion der Stromschleife Bewegungsfehler reduziert. Es eignet sich für Elektromotorräder, Roboterfahrgestelle und ähnliche Anwendungen, die eine sofortige Drehmomentreaktion erfordern. Produkt anzeigen → A8 Hochstabiler bürstenloser Gleichstrommotor-Controller für zuverlässigen Betrieb unter Belastung Bei diesem Modell steht die gleichbleibende Leistung unter thermischer und elektrischer Belastung im Vordergrund, was es zu einer zuverlässigen Wahl für Anwendungen macht, die einen stabilen Betrieb unter anspruchsvollen Bedingungen erfordern. Produkt anzeigen →
 A4 Hocheffizienter bürstenloser Gleichstrommotor-Controller für erweiterte Batteriereichweite Der Schwerpunkt dieses Controllers liegt auf der Reduzierung von Verlusten auf der Wechselrichterstufe, was zur Verlängerung der Batteriereichweite beiträgt. Es wird als effizienzorientierte Option neben Modellen mit schneller Reaktion und hoher Stabilität vorgestellt. Produkt anzeigen →
Anpassen des Controllers an die Anwendung
Branchenübergreifend gelten die gleichen Closed-Loop-Prinzipien, die Gewichtung der einzelnen Leistungsfaktoren ändert sich jedoch je nach Anwendungsfall.
- Elektromotorräder benötigen ein stabiles Drehmoment bei niedriger Geschwindigkeit zum Anfahren, Anfahren am Berg und zum regenerativen Bremsen.
- Der Aufbau von Roboterfahrgestellen erfordert eine präzise Position und eine reibungslose Geschwindigkeitssteuerung, um Überschwingen und Vibrationen zu vermeiden.
- ATV- und UTV-Anwendungen erfordern eine robuste Störungsunterdrückung, da sich die Last an jedem Rad ständig ändert.
- Elektrische Außenbordmotoren profitieren vom sensorlosen Betrieb, da sich der Motor in einer nassen, vibrationsanfälligen Umgebung befindet, in der Encoder eine Schwachstelle darstellen.
Bei jeder dieser Anwendungen kommt es auch darauf an, dass die Steuerung auf die elektrischen Parameter des Motors abgestimmt ist. Ein Controller mit der richtigen Spannungsklasse und Nennstromstärke, gepaart mit einem Motor, dessen Induktivität und Gegen-EMK-Konstanten zum Antrieb passen, wird selbst mit hervorragender Software eine weitaus bessere Leistung erbringen als ein nicht übereinstimmendes Paar.
Letzte Gedanken
Die Motorsteuerung mit geschlossenem Regelkreis verwandelt einen rotierenden Rotor in einen präzisen, reaktionsschnellen Aktuator. Der Wert liegt nicht allein im Feedback; Es liegt an den Schleifen, der Abstimmung und dem Schutz, die das Feedback umgeben. Bewerten Sie bei der Auswahl eines Motorcontrollers dessen Stromschleifenleistung, seine Tuning-Tools und seine Erfolgsbilanz bei Anwendungen in Ihrer Nähe. Diese Faktoren bestimmen mehr als alle Angaben im Datenblatt, wie gut Ihr Produkt funktioniert.
NÄCH:Bürstenloser Motor mit Hall-Sensor: Was er leistet und wann Sie ihn für Ihr Projekt benötigen
Interesse an einer Zusammenarbeit oder Fragen?
Als Hersteller kundenspezifischer Permanentmagnet-Synchronmotorsteuerungen und Lieferanten von Permanentmagnet-Motorsteuerungen in China, Schwerpunkt auf der Antriebssteuerung von Permanentmagneten Synchronmotoren sorgen wir für eine sichere und ausreichende Energiequelle für die Elektrifizierung von Reisefahrzeugen.
- [email protected]
- +86-170 9191 9800
- Raum 123A, Nr. 1000 Ziyue Road, Minhang District, Shanghai, China
Urheberrecht© Shanghai APT Power Technology Co., Ltd.All rights reserved