Bürstenloser Motor mit Hall-Sensor: Was er leistet und wann Sie ihn für Ihr Projekt benötigen
Wenn im Datenblatt eines bürstenlosen Gleichstrommotors „mit Hallsensor“ aufgeführt ist, ändert sich diese Zeile mehr als der Preis. Es verändert, wie der Motor aus dem Stillstand startet, wie er Drehmoment bei niedriger Drehzahl liefert und welche Steuerungen ihn antreiben können. Für jeden, der einen Motor für einen Elektroroller, eine Roboterplattform, ein ATV oder einen Schiffsantrieb auswählt, ist die Hallsensor-Entscheidung eine der ersten Entscheidungen auf Systemebene.
Die kurze Antwort: Ein bürstenloser Motor mit Hallsensor gibt dem Controller ab Drehzahl Null die exakte Rotorposition, sodass der Motor mit vollem Drehmoment in die richtige Richtung startet und bei niedriger Drehzahl gleichmäßig läuft. Der Kompromiss besteht in einer zusätzlichen Verkabelung und einem Controller zum Lesen von Hall-Signalen. Wenn Motor und Steuerung gemeinsam definiert werden, bevorzugt dieser Trade normalerweise den sensorgesteuerten Betrieb.
Was ein Hall-Sensor in einem bürstenlosen Motor bewirkt
Im Inneren eines bürstenlosen Gleichstrommotors gibt es keinen Kommutator zum Schalten der Wicklungen. Der Controller muss die drei Phasen in einer Reihenfolge mit Strom versorgen, die dem Rotor folgt, und der Zeitpunkt hängt davon ab, dass die Rotorposition zu jedem Zeitpunkt bekannt ist. Hall-Effekt-Sensoren liefern diese Informationen.
Ein typischer Sensormotor enthält drei Hall-ICs, die in einem elektrischen Winkel von 120 Grad zueinander montiert sind. Während die Rotormagnete vorbeilaufen, erkennt jeder Sensor den Wechsel zwischen Nord- und Südpol und schaltet seinen Ausgang um. Die drei Ausgänge bilden ein 3-Bit-Muster mit sechs gültigen Zuständen, die jeweils einem 60-Grad-Kommutierungsschritt entsprechen. Wenn der Controller während der Drehung jemals einen 000- oder 111-Zustand liest, liegt normalerweise ein Verkabelungsfehler vor, da diese Zustände nicht mit einem korrekten Hall-Muster angezeigt werden sollten.
Der Hall-Sensor ist ein Signalgerät, kein Leistungsgerät. Es führt keinen Phasenstrom; Es meldet nur die Rotorposition an die Steuerung. Aus diesem Grund findet die eigentliche Entscheidungsfindung in der Motorsteuerung statt. Derselbe Motor kann sanft oder abrupt, effizient oder verschwenderisch starten, je nachdem, wie der Controller das Hall-Muster verarbeitet.
Warum Hallsensoren im Stillstand und bei niedriger Geschwindigkeit wichtig sind
Sensorlose bürstenlose Controller lesen die Rotorposition aus der gegenelektromotorischen Kraft (BEMF). BEMF steigt mit der Motorgeschwindigkeit; Im Stillstand beträgt sie Null und unterhalb von etwa fünf bis zehn Prozent der Nenngeschwindigkeit ist sie zu klein, um zuverlässig gemessen zu werden. Ein sensorloser Start verwendet also eine Sequenz mit offenem Regelkreis: Richten Sie den Rotor aus und erhöhen Sie ihn dann, bis die BEMF lesbar ist.
Diese Sequenz ist das schwache Glied. Unter Last kann ein Start mit Ausrichtung und Rampe zu einer Stromspitze, einem kurzen Rückwärtsruck oder einem Strömungsabriss führen. Das typische Symptom ist ein Motor, der klickt oder zögert, bevor er sich bewegt. Bei einem E-Bike, das am Hang anfährt, einem Roboter, der eine Nutzlast anhebt, oder einem Elektro-ATV, das auf losem Untergrund anfährt, ist dieses Zögern unangenehm und belastet den Antriebsstrang.
Ein Motor mit Hallsensor eliminiert die Blindphase. Die Steuerung kennt die Rotorposition im Stillstand und bringt sofort das Drehmoment in die richtige Richtung. Anwendungen, die häufig starten und stoppen, wie Lieferroboter, Fahrräder mit Tretunterstützung, Mobilitätsroller und Elektromotorräder, profitieren am meisten davon. Der Controller kann diesen Start auch geräuschlos halten; Eine extrem leise PWM-Strategie unterdrückt die Schaltgeräusche, die oft mit dem Betrieb bei niedriger Geschwindigkeit einhergehen, sodass sich ein sensorgesteuerter Start bei Premium-Produkten sanft und geräuschlos anfühlt.
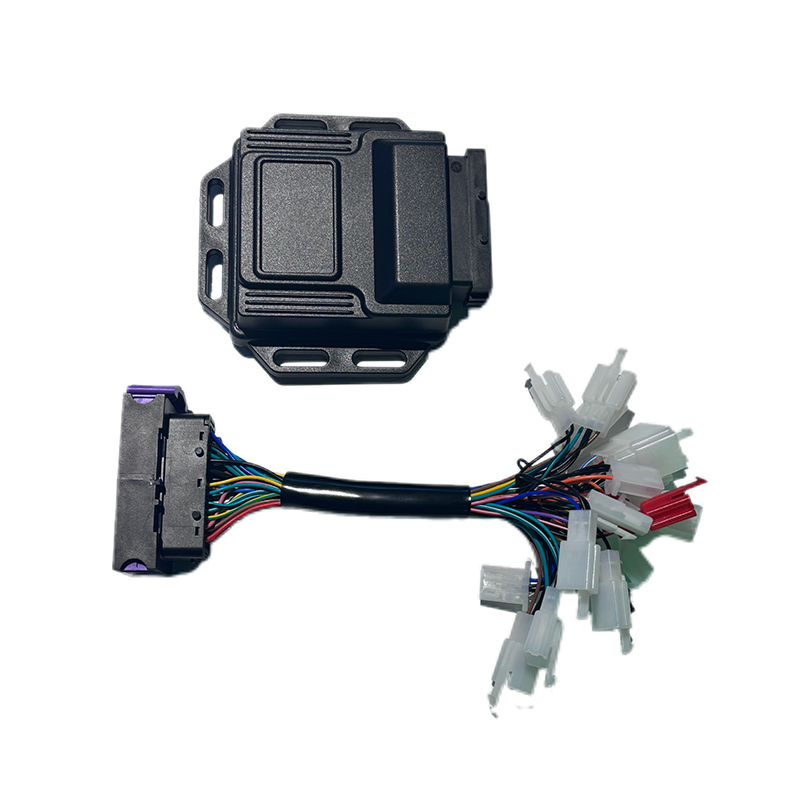
 A6 Ultra-leiser bürstenloser Gleichstrommotor-Controller für häufigen Stop-and-Go-Einsatz Diese sensorgesteuerte Steuerung ermöglicht sanfte, geräuschlose Starts im Stillstand und eignet sich daher gut für den Stadtverkehr, den Güterverkehr und das Manövrieren bei niedriger Geschwindigkeit, bei denen eine Rückmeldung der Rotorposition unerlässlich ist. Produkt anzeigen →
| Betriebsaspekt | Sensoriert (Halle) | Sensorlos (BEMF) |
|---|---|---|
| Rotorposition im Stillstand | Bekannt aus dem Hall-Muster | Nicht messbar |
| Anlauf unter Last | Direktes Drehmoment in die richtige Richtung | Ausrichtungs- und Rampensequenz; Strömungsabrissrisiko |
| Drehmoment bei niedriger Drehzahl | Stabil und wiederholbar | Begrenzt unter etwa 5–10 % der Nenngeschwindigkeit |
| Verkabelung | Drei Phasenleitungen plus fünf Hall-Leitungen | Nur dreiphasige Leitungen |
| Kosten und Komplexität | Zusätzliche Sensoren, Anschlussstifte, Klimmzüge | Keine zusätzliche Motorhardware |
| Typische Anwendungen | E-Mobilität, Robotik, Rückfahrantriebe | Ventilatoren, Pumpen, Hochgeschwindigkeitsspindeln |
Aus diesem Grund sind sensorgesteuerte Versionen in Nabenmotorantrieben für Stadtfahrzeuge üblich; Stopps, Starts unter Last und Manövrieren bei niedriger Geschwindigkeit sind genau die Bedingungen, unter denen BEMF nicht ausreicht. Die Leistungsdaten des Nabenmotors unter realen Fahrbedingungen folgen dem gleichen Muster, vom Stop-and-Go-Pendelverkehr bis hin zu langen Ladungsschichten.
Leistungsleitfäden für Nabenmotoren zeigen immer wieder, dass sensorgesteuerte Versionen den städtischen Einsatz vorhersehbarer bewältigen als sensorlose Versionen.
Hall-Ausgangstypen, Spannungspegel und Kommutierungsmuster
Hallsensoren gibt es in zwei Ausgabeformaten. Open-Collector-Ausgänge ziehen das Signal auf Low und benötigen Pull-up-Widerstände auf der Controller-Seite, um es wieder auf High zu bringen. Push-Pull-Ausgänge treiben die Leitung direkt hoch und niedrig. Wenn die Controller-Platine keine Pull-Ups hat, erzeugt ein Open-Collector-Motor keinen gültigen High-Pegel und der Controller schließt seine Kommutierungstabelle nie ab.
Auch die Spannungskompatibilität ist wichtig. Ältere Motoren verwenden häufig 5-V-Hall-ICs, während viele Stromreglereingänge mit 3,3-V-Logik betrieben werden. Das Einspeisen eines 5-V-Signals in einen Nur-3,3-V-Pin kann den Eingang beschädigen oder sporadische Fehler verursachen. Die Motorspezifikation sollte die Hall-Versorgungsspannung und den Ausgangspegel angeben; Wenn nicht, fragen Sie vor der Bestellung nach.
Der Abstand zwischen Hall-Sensoren folgt einem von zwei Standards: 60 elektrische Grad oder 120 elektrische Grad. Die Kommutierungstabelle der Steuerung muss diesem Abstand entsprechen. Ein für 60° ausgelegter Motor erzeugt ein anderes Hall-Muster als ein 120°-Motor, und die Anwendung der falschen Tabelle führt zu unruhigem Lauf, Drehmomentverlust oder Synchronisierungsverlust.
Denken Sie auch daran, dass elektrische Grade keine mechanischen Grade sind. Ein Motor mit vier Polpaaren wiederholt sein Hall-Muster viermal pro mechanischer Umdrehung. Die Polpaarzahl ändert die elektrische Frequenz, die der Controller verarbeiten muss, daher muss sie zusammen mit dem Kommutierungswinkel richtig konfiguriert werden.
Zusammenpassen eines Hall-Sensor-Motors mit einem Controller
Ein Sensormotor entfaltet seine Vorteile nur dann, wenn der Controller für das Lesen von Hall-Signalen ausgelegt ist. Drei Prüfungen decken den größten Teil der Kompatibilitätsfläche ab. Vergleichen Sie zunächst die Hall-Versorgungsspannung und den Logikpegel mit der Eingangsnennleistung des Controllers. Stellen Sie zweitens sicher, dass die Steuerung den Kommutierungswinkel des Motors (60° oder 120°) unterstützt. Drittens: Entscheiden Sie, was bei höherer Geschwindigkeit passiert. Viele Steuerungen verwenden Hall-Signale bei niedriger Drehzahl und gehen oberhalb eines Schwellenwerts in den BEMF-Modus über. Dieser Übergang sollte sanft genug sein, um einen Drehmomentabfall zu vermeiden.
Bei einem E-Mobilitäts-Antriebsstrang ist die Effizienz im niedrigen Drehzahlbereich oft der größte Faktor für die tatsächliche Reichweite. Durch die sensorische Kommutierung bleibt der Statorstrom auf dem Rotor ausgerichtet, wodurch Kupferverluste und Erwärmung reduziert werden. Ein Controller, der Hall-Eingaben korrekt liest, wie z. B. der Controller für hocheffiziente bürstenlose Gleichstrommotoren A4-2313, ermöglicht die Abstimmung desselben Motors für den Stadtverkehr, den Lastenverkehr oder das Drehmoment im Gelände, da die Kommutierungskurve in der Software gespeichert ist.
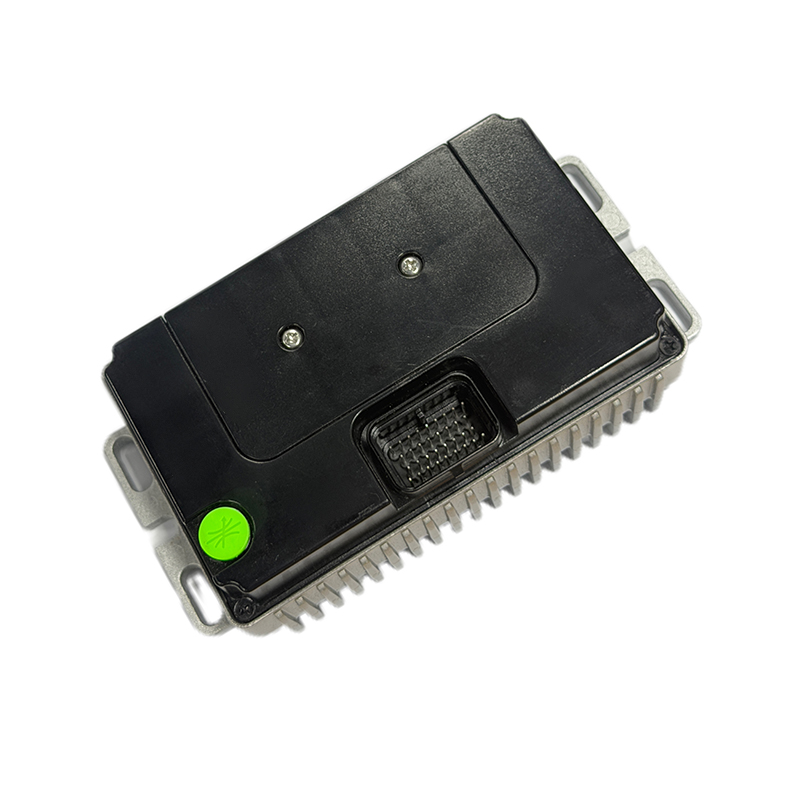
A4 Hocheffizienter bürstenloser Gleichstrommotor-Controller mit Hall-Eingang Dieser Controller wurde entwickelt, um den Statorstrom bei niedrigen Geschwindigkeiten auf den Rotor auszurichten. Er verbessert die reale Reichweite und kann auf verschiedene Arbeitszyklen abgestimmt werden, von der Stadtfahrt bis zum Transport oder im Gelände. Produkt anzeigen → Wenn ein Motor und eine Steuerung von unterschiedlichen Lieferanten stammen, sind Hall-Parameter die erste Ursache für eine Nichtübereinstimmung. Ein 60°-Motor, der an einen für 120° konfigurierten Controller angeschlossen ist, läuft unruhig oder gar nicht. Ein strukturiertes Paarungsschema regelt dies, bevor die Hardware eintrifft: Spannungsklasse, Nennstrom, Hall-Ausgangsformat, Versorgungsspannung, Kommutierungswinkel und Polpaarzahl werden alle auf einer Seite dokumentiert.
 Steuerungs- und Motorpaarungsschema mit sechs Schlüsselparametern Eine strukturierte Paarungsseite dokumentiert Spannungsklasse, Nennstrom, Hall-Ausgangsformat, Versorgungsspannung, Kommutierungswinkel und Polpaarzahl, um Fehlanpassungen zu verhindern, bevor die Hardware eintrifft. Produkt anzeigen →
Was Sie vor der Spezifikation eines Sensormotors überprüfen sollten
Legen Sie diese sechs Artikel auf einer Seite zusammen, bevor Sie bestellen:
- Hall-Versorgungsspannung und Logikpegel: Passen Sie den Hall-IC des Motors an die Eingangsleistung des Controllers an.
- Ausgabeformat: Open-Collector benötigt Pull-ups auf der Controller-Seite; Push-Pull funktioniert nicht.
- Kommutierungsabstand: 60° oder 120°, und stellen Sie sicher, dass die Controller-Konfiguration übereinstimmt.
- Anzahl der Polpaare: Überprüfen Sie diese und geben Sie sie korrekt ein, da sie die elektrische Frequenz festlegt.
- Anschlussbelegung: Die standardmäßige Sensorverkabelung besteht aus drei Phasenleitungen und fünf Hall-Leitungen (5 V, GND, A, B, C). Ein vertauschter Pin ist der häufigste Fehler bei Prüfstandtests.
- Hall-Fehler-Strategie: Prüfen Sie, ob der Controller ein hängengebliebenes oder fehlendes Hall-Signal erkennen und auf den sensorlosen Modus zurückgreifen kann.
Ein bürstenloser Motor mit Hallsensor ist eine bewährte Methode, um das Drehmoment bei niedriger Drehzahl deterministisch zu gestalten. Die Kosten hierfür sind zusätzliche Kabel und ein Controller mit Hall-Eingangsunterstützung. Bei Fahrzeugen und Maschinen, die unter Last starten, mit niedriger Geschwindigkeit fahren oder häufig rückwärts fahren, erkauft dieser Preis ein gleichmäßigeres Verhalten und einen kürzeren Entwicklungszyklus. Wenn die Hall-Parameter aufgeschrieben und mit dem Controller abgeglichen werden, verhält sich der Sensormotor einfach so, wie es das Datenblatt verspricht.
NÄCH:Vorteile des bürstenlosen Motors: Effizienz, Langlebigkeit und präzise Geschwindigkeitsregelung
Interesse an einer Zusammenarbeit oder Fragen?
Als Hersteller kundenspezifischer Permanentmagnet-Synchronmotorsteuerungen und Lieferanten von Permanentmagnet-Motorsteuerungen in China, Schwerpunkt auf der Antriebssteuerung von Permanentmagneten Synchronmotoren sorgen wir für eine sichere und ausreichende Energiequelle für die Elektrifizierung von Reisefahrzeugen.
- [email protected]
- +86-170 9191 9800
- Raum 123A, Nr. 1000 Ziyue Road, Minhang District, Shanghai, China
Urheberrecht© Shanghai APT Power Technology Co., Ltd.All rights reserved